

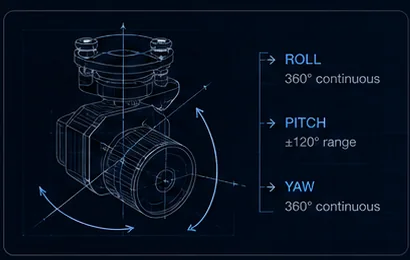
Vier Schnittstellen decken nahezu jede Gimbal-Integration ab: PWM für denkbar einfaches Achsen-Nudging, S.BUS für mehrkanalige RC-Ökosysteme, serielle Protokolle für vollen Funktionszugriff und CAN für robuste Einbindung in den Bordbus. Die falsche Wahl kostet Wochen; die Unterschiede zu verstehen, kostet fünf Minuten.
- 1Funktionen pro Leitung bei PWM
- 16Kanäle über eine Leitung bei S.BUS
- VollFunktionsabdeckung seriell
- Mehrfaches AbsetzenCAN-Bustopologie
Kernaussagen
- PWM liefert eine Funktion pro Leitung — in Ordnung für Nick an einem einfachen Aufbau, unbrauchbar für eine vollwertige Nutzlast.
- S.BUS multiplext 16 Kanäle auf eine Leitung und ist die Standardwahl für Integrationen der FPV-Klasse wie die AX-20-Serie.
- Ein dokumentiertes serielles Protokoll ist der einzige Weg zu Absolutwinkel-Befehlen, Tracking-Steuerung und Telemetrie zurück; die SDK-Qualität bestimmt die Integrationsgeschwindigkeit.
- CAN passt zu größeren Zellen, bei denen die Nutzlast neben Reglern und Navigationsgeräten an den Bus geht, statt einen eigenen Port zu belegen.
Auf dieser Seite
PWM und S.BUS: das RC-Erbe
PWM ist das älteste und einfachste Verfahren der Liste: ein Impuls, dessen Breite eine Position kodiert, eine Funktion pro Leitung. Weisen Sie einen Kanal dem Gimbal-Nick zu, und ein Knüppel bewegt die Kamera. Für einen einfachen Aufbau, bei dem Sie die Kamera nur nach unten und wieder zurück kippen wollen, genügt PWM vollkommen und verlangt keinerlei Dokumentation.
Die Grenze kommt schnell. Jede weitere Funktion bedeutet eine weitere Leitung und einen weiteren Kanal, und eine moderne Nutzlast hat weit mehr als drei steuerungswürdige Dinge. Zoom, Palette, Foto, Video, Modus, Zentrieren, Tracking: das über PWM zu verdrahten ist kein eleganter Aufbau, sondern ein Kabelbaum.
S.BUS löst das, indem es 16 Kanäle auf eine Leitung multiplext. Nick, Gier, Zoom, Foto und Modus liegen über eine einzige Verbindung auf Senderschaltern, und genau deshalb ist es die Standardwahl für Integrationen der FPV-Klasse wie die AX-20T -Familie. Das Denkmodell bleibt RC — ein Pilot mit einem Sender —, aber das Kanalbudget hört auf, die Beschränkung zu sein.
Seriell: die volle Speisekarte
Ein dokumentiertes serielles Protokoll öffnet alles, was die Nutzlast kann: Absolutwinkel-Befehle statt relativer Knüppelstöße, Tracking-Aktivierung und Zielauswahl, Kameraeinstellungen und Telemetrie in die Gegenrichtung. Wenn der Gimbal auf eine bestimmte Peilung zeigen soll, weil Ihre Software sie berechnet hat, ist Seriell die einzige Schnittstelle dieser Liste, die das leistet.
Das ist der Weg für Onboard-Computer und Autonomie-Stacks. Und es ist der Weg, auf dem die Qualität eines Lieferanten sofort sichtbar wird: SDK-Verfügbarkeit und Dokumentationsqualität bestimmen die Integrationsgeschwindigkeit weit stärker als die elektrische Schnittstelle. Zwei Nutzlasten mit identischer serieller Hardware können sich um Wochen Entwicklungszeit unterscheiden, allein danach, ob das Protokolldokument vollständig ist.
Für die Integration speziell mit dem Flight Stack ist MAVLink die gemeinsame Sprache über Seriell. Gimbal-Kameras über MAVLink mit ArduPilot und PX4 integrieren behandelt diesen Weg, und MAVLink, UART, S.BUS und Ethernet kartiert die breitere Protokolllandschaft.
CAN: der Bordbus
CAN ist differenziell, störfest und multi-drop-fähig. Diese drei Eigenschaften sind das gesamte Argument dafür. Bei einer größeren Zelle mit langen Kabelwegen, leistungsstarken Reglern und mehreren Geräten, die miteinander sprechen müssen, ist ein Bus, der elektrisches Rauschen toleriert und Geräten erlaubt, ein physisches Medium zu teilen, die zusätzliche Protokollkomplexität wert.
CAN passt, wenn die Nutzlast neben Reglern und Navigationsgeräten an den Bus geht, statt einen eigenen Port am Flight Controller zu belegen. Auf einem kleinen Quadrocopter mit kurzem Kabelbaum und einer Nutzlast ist dieser Vorteil weitgehend theoretisch und die Komplexität real — deshalb sind Aufbauten der FPV-Klasse bei S.BUS geblieben.
Die praktische Regel: Hat Ihre Zelle bereits einen CAN-Bus mit anderen Geräten, hängen Sie die Nutzlast daran. Hat sie keinen, lohnt es sich selten, einen für ein einzelnes Gerät hinzuzufügen.
Die vier im Vergleich
Nebeneinander gestellt ist der Kompromiss klar genug für eine Entscheidung in einem Durchgang.
| Schnittstelle | Drähte | Verfügbare Funktionen | Rauschtoleranz | Telemetrie-Rückkanal | Typischer Einsatz |
|---|---|---|---|---|---|
| PWM | Eine pro Funktion | Eine pro Leitung | Gering | Nein | Einfache Nicksteuerung an einem Basisaufbau |
| S.BUS | Eins | 16 channels | Mittel | Nein | FPV- und RC-Ökosystem-Integrationen |
| Seriennummer | Ein Paar | Volle Protokolloberfläche | Mittel | Ja | Onboard-Computer und Autonomie-Stacks |
| CAN | Ein Differenzialpaar, multi-drop | Vollständig, Bus-geteilt | Hoch | Ja | Größere Zellen mit vorhandenem Bordbus |
Schnittstellen sind keine Stufen. Serial is not „better than“ S.BUS — it answers a different question. A pilot flying by stick does not need absolute angle commands, and a companion computer cannot use a transmitter switch. Pick by who or what is issuing the commands.
Die elektrische Seite, die niemand zuerst liest
Die Steuerschnittstelle ist nur die halbe Integration. Die Nutzlast braucht außerdem Strom in einem für sie akzeptablen Bereich, und die veröffentlichten Eingangsfenster sind breiter, als man erwartet — gute Nachrichten für gemischte Flotten.
| Gimbal | Betriebsspannung | Leistung (statisch / blockiert) | Winkelgenauigkeit |
|---|---|---|---|
| AX-20T | 7.4–26.4 VDC | 1.5 W / 14 W | ±0.05° |
| AX-20S | 7.4–26.4 VDC | 1.0 W / 5.5 W | ±0.05° |
| AX-40D | 7.4–26.4 VDC | 2 W / 12 W | ±0.05° |
| AX-40T | 7.4–26.4 VDC | 3 W / 18 W | ±0.05° |
| AX-200T | 12–26.4 VDC | 1.7 W / 23.5 W | ±0.01° |
Achten Sie auf die Lücke zwischen statischer und Blockier-Aufnahme. Die Stromversorgung nach der statischen Zahl auszulegen, ist ein klassischer Integrationsfehler: der Gimbal läuft einwandfrei, bis er an einen Anschlag stößt oder gegen Wind arbeitet, dann bricht die Schiene ein und etwas anderes am Fluggerät verhält sich auffällig. Energiebudgets für Nutzlasten behandelt die Auslegung nach Spitze statt Mittelwert, und Integrations-Checkliste behandelt die mechanischen und schnittstellenseitigen Punkte, die damit einhergehen.
Die Integration planen
Eine Abfolge, die funktioniert, erspart die Wochen, die eine falsche Schnittstellenwahl kostet.
- Entscheiden Sie, wer die Befehle gibt: ein Pilot mit Sender, ein Onboard-Computer oder beide.
- Fordern Sie das Protokolldokument des Lieferanten vor der Bestellung an — dass es existiert und wie gut es ist, sagt die gesamte Integration voraus.
- Zeichnen Sie Ihre Kanal- oder Befehlsbelegung auf Papier, einschließlich der Funktionen, die Sie in sechs Monaten brauchen, nicht nur der heutigen.
- Prüfen Sie das elektrische Fenster und legen Sie die Versorgung nach Blockierstrom aus, nicht nach statischem.
- Testen Sie Steuerung und Telemetrie am Boden auf dem Prüfstand mit derselben Flight-Controller-Firmware, mit der Sie fliegen werden.
Der kombinierte Fall ist verbreitet und sollte bewusst geplant werden: S.BUS für die Pilotensteuerung plus Seriell für Missionsfunktionen, damit der Bediener die Knüppelhoheit behält, während Software den Rest erledigt. Bestätigen Sie, dass die Nutzlast gleichzeitige Eingaben unterstützt, und verstehen Sie ihre Arbitrierungsregeln: was passiert, wenn beide Quellen dieselbe Achse ansteuern, klärt man besser auf dem Prüfstand als in der Höhe. Fehlerbehebung am Gimbal behandelt, wie sich das symptomatisch zeigt, wenn es schiefgeht.
Weiterführend
- Firmware-Architektur der Nutzlast: Versionierung, Rollback und sichere Feldupdates
- Mechanische Nutzlastintegration: Halterungen, Dämpfung und Balance
- UAV-Nutzlastintegration: MAVLink, UART, S.BUS und Ethernet
- Gimbal-Kameras mit ArduPilot und PX4 über MAVLink integrieren
- Checkliste zur UAV-Nutzlastintegration: Schnittstellen, Aufnahme, Stromversorgung
- Leistungsbudgets von UAV-Nutzlasten
- Gimbal-Fehlersuche: Drift, Horizontneigung und Videoaussetzer
- AX-20T — 3-Achsen-FPV-Gimbal
- AX-20S — Einachsiger Gimbal mit 17 g
- AX-200T — 3-Achsen-Gimbal mit ±0.01°
- Drohnen für nächtliche Sicherheitspatrouillen
- Drohneninspektion von Telekommunikationsmasten
FAQ
Kann man Schnittstellen auf einer Nutzlast mischen?
In der Regel ja: S.BUS für die Pilotensteuerung plus Seriell für Missionsfunktionen ist ein gängiges Muster und lässt dem Bediener die Knüppelhoheit, während Software Tracking und Kameraeinstellungen übernimmt. Bestätigen Sie zuerst zwei Dinge beim Lieferanten: dass die Nutzlast gleichzeitige Eingaben überhaupt akzeptiert und wie ihre Arbitrierungsregeln lauten, wenn beide Quellen dieselbe Achse ansteuern. Das Arbitrierungsverhalten im Flug zu entdecken, ist unangenehm.
Was fragt man einen Lieferanten zuerst?
„Send the protocol document.“ Its existence and quality predict the whole integration more reliably than any specification sheet. A complete document with command tables, telemetry formats and worked examples means days of work; a vague one, or a promise that it will be provided after purchase, means weeks. This single question separates suppliers faster than anything else you can ask.
Lohnt sich CAN für eine einzelne Nutzlast?
Meist nicht. CAN rechnet sich bei größeren Zellen, wo mehrere Geräte bereits einen störfesten Multi-drop-Bus teilen und die Kabelwege lang sind. Einen Bus für eine einzelne Nutzlast an einem kleinen Fluggerät hinzuzufügen, bringt reale Protokollkomplexität für einen Vorteil, der in dieser Größenordnung weitgehend theoretisch ist. Hat die Zelle bereits CAN mit anderen Geräten, nutzen Sie ihn; hat sie keinen, dienen S.BUS oder Seriell besser.
Fragen zur Technologie? Sprechen Sie mit unseren Ingenieuren — wir antworten innerhalb von 2 Werktagen.