

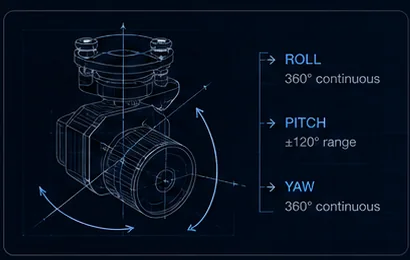
على طائرة تعمل بـ ArduPilot أو PX4، تكفّ كاميرا المثبت عن كونها ملحقاً للطيار وتصبح مكوّناً في منظومة المهمة — تُوجَّه بنقاط المسار، ويشغّلها الطيار الآلي، وتُعيد زواياها عبر MAVLink. وجودة التكامل تعتمد على دعم الحمولة للبروتوكولات لا على بصرياتها.
- 3 tiersRC وMAVLink v2 وSDK المورّد
- v2أي بروتوكول مثبت ينبغي طلبه
- زاوية ردود الفعلما الذي يحتاجه الوسم الجغرافي
- المقعد الأولأين تنكشف الاصطلاحات
الخلاصات الأساسية
- توجد ثلاث مسارات للتحكم: تمرير RC، وبروتوكول المثبت MAVLink v2، وSDK تسلسلي من المورّد. والتكاملات الجادة تجمع MAVLink للتوجيه مع SDK لوظائف الكاميرا.
- التغذية الراجعة للزوايا هي ما يجعل الوسم الجغرافي ممكناً — فالمثبت الذي يقبل الأوامر ولا يعيد شيئاً لا يمكنه دعم سير عمل رسم الخرائط.
- أشيع الأعطال هو اختلاف اصطلاح انعراج التركيب فينتج توجيه معكوس، يليه تنازع RC وMAVLink على سلطة التحكم.
- تحققوا من إصدار البروتوكول ومسار التشغيل وأطر الإحداثيات ومعدلات التحديث التسلسلية قبل الالتزام بأسطول.
في هذه الصفحة
مسارات التحكم المتاحة
ممر RC هو الأبسط: قنوات S.BUS أو PWM تُمرَّر عبر الطيار الآلي إلى المثبت. فالطيار الآلي هنا سلك لا وحدة تحكم، وجهاز إرسال الطيار هو من يقود الحمولة. يعمل فوراً ولا يفعل شيئاً لم يأمر به الطيار.
بروتوكول المثبت MAVLink v2 هو المسار المعياري — التحكم بالزاوية وأوضاع التشغيل واكتشاف الأجهزة، كلها يحددها البروتوكول لا المورّد. وهو ما يتيح للطيار الآلي توجيه الكاميرا إلى نقطة مسار ومعرفة اتجاه نظرها، وهو المستوى الذي ينبغي لمعظم المُدمِجين طلبه بالاسم.
SDK التسلسلي للمورّد يمنح وصولاً كاملاً للوظائف: التقريب والتتبع ولوحات الألوان والتسجيل — كل ما تستطيعه الحمولة، لا كل ما يوحّده البروتوكول. مقارنة الواجهات تتناول الجانب الكهربائي لكل منها.
التكاملات الجادة تجمع MAVLink للتوجيه مع SDK لوظائف الكاميرا. فالطيار الآلي يملك اتجاه نظر الكاميرا، والحاسوب المرافق يملك ما تفعله، ولا يحتاج أي منهما إلى إعادة بناء وظائف الآخر.
ما ينبغي التحقق منه قبل الالتزام
خمسة بنود، وكل منها أوقع أحدهم في مشكلة على مستوى أسطول.
| البند | ماذا تسأل | لماذا يهم ذلك |
|---|---|---|
| إصدار بروتوكول المثبت | هل بروتوكول المثبت MAVLink v2 مدعوم؟ | الإصدار v1 يفتقر إلى اكتشاف الأجهزة وإدارة نظيفة للأوضاع |
| زاوية ردود الفعل | هل تعيد الحمولة الزوايا الفعلية؟ | بدون ذلك يستحيل الوسم الجغرافي وتحديد الموقع |
| مسار تشغيل الكاميرا | أمر MAVLink أم PWM أم استدعاء SDK؟ | تأخير التشغيل يفسد تداخل صور الخرائط |
| إطارات الإحداثيات | كيف تُضبط وضعية التركيب؟ | الاصطلاح الخاطئ يعكس توجيهكم |
| معدل التحديث التسلسلي | ما حدود المعدل السارية على الوصلة؟ | الوصلات المزدحمة تُجوّع تدفق المثبت |
اطلبوا وثيقة البروتوكول قبل الطلب — فوجودها وجودتها يتنبآن بالتكامل كله، كما يبيّن تقييم الموردين يغطي. قائمة تحقق التكامل تتناول الأساس الميكانيكي والكهربائي الذي يجب أن يكون صحيحاً قبل أن يهمّ أي من هذا.
أنماط الأعطال الشائعة
خلط اصطلاحات انعراج التركيب فينتج توجيه معكوس. تختلف الحمولة والطيار الآلي على أي الاتجاهين موجب، فيصبح الأمر «يميناً» تدويراً إلى اليسار. إصلاحه تافه بعد تحديده، وهو محيّر فعلاً لبعد ظهر كامل لأن كل ما عداه يعمل تماماً.
تنازع RC وMAVLink على سلطة التحكم. مصدران يأمران المحور نفسه دون تحكيم محدد ينتجان مثبتاً يرتجف أو ينزاح راجعاً أو يتجاهل أحد المدخلين على نحو غير متوقع. ضعوا قواعد التحكيم على المنضدة لا على ارتفاع.
تأخير التشغيل الذي يفسد تداخل صور الخرائط. إن أطلقت الكاميرا بعد طلب الطيار الآلي بفارق ملموس، فستُلتقط الصورة في غير المحطة المخططة، ويتدهور التداخل عبر المسح كله. قيسوا التأخير الفعلي بدل افتراض أنه مهمل.
معدلات القياس عن بُعد التي تُجوّع تدفق المثبت على الوصلات المزدحمة. الوصلة التي تحمل أصلاً الوضعية وGPS والبطارية والحالة لها عرض نطاق محدود، وعادةً رسائل المثبت هي ما يُسقَط. ويبدو العرَض كتوجيه بطيء بينما هو في الحقيقة مشكلة عرض نطاق.
اختبروا على المنضدة بالبرنامج الثابت نفسه الذي ستطيرون به. إصدارات البرنامج الثابت للطيار الآلي تغيّر سلوك البروتوكول، وقد تتصرف تهيئة أُثبتت على إصدار بشكل مختلف على التالي. ثبّتوا الإصدار عبر الأسطول وأعيدوا الاختبار قبل الترقية.
الوسم الجغرافي وتحديد الموقع
التغذية الراجعة للزوايا هي البند الأكثر تجاهلاً والأشد أثراً في العمل ضمن منظومة مهمة. فبدونها يعرف الطيار الآلي أين كانت الطائرة ولا يعرف شيئاً عن اتجاه نظر الكاميرا، ما يجعل وسم الصور جغرافياً تقريبياً وتحديد موقع الهدف مستحيلاً.
ومع التغذية الراجعة للزوايا إضافةً إلى مقياس مدى، تُغلَق السلسلة: موضع الطائرة، وميل وانعراج المثبت، والمدى المائل، تُحَلّ إلى إحداثية هدف. وفي الحمولات المزودة بمقياس مدى يمكن لحاسوب مرافق أن يستهلك خرج المدى عبر الوصلة التسلسلية لهذا الغرض بالضبط — لماذا ينتمي مقياس المدى إلى حمولتكم يتناول السلسلة، و ميزانية خطأ تحديد الموقع يتناول أي حد فيها هو المهيمن.
ولاحظوا أن محاذاة خط التصويب مهمة هنا أيضاً. فالزوايا المُعادة هي زوايا المثبت؛ وتحويلها إلى اتجاه الكاميرا يفترض أن محور الكاميرا ومرجع المثبت متحاذيان، وهي خاصية مصنعية — انظروا محاذاة خط التسديد.
التخطيط للتكامل
تسلسل يجنّبكم الاكتشافات المكلفة.
- حدّدوا أي مستوى تحكم تحتاجه مهمتكم فعلاً قبل الشراء — فقد يكفي تمرير RC وهو أسرع بكثير.
- اطلبوا وثيقة البروتوكول وبيان دعم MAVLink للنسخة المحددة، لا لعائلة المنتج.
- اختبروا المثبت مقابل برنامجكم الثابت للطيار الآلي: الزاوية المأمورة مقابل الزاوية المُعادة، عبر كامل مدى الحركة.
- حدّدوا سلوك التحكيم مع تفعيل RC وMAVLink في آنٍ واحد.
- قيسوا تأخير التشغيل وتحققوا من التداخل على مسح حقيقي قصير قبل تنفيذ مسح كبير.
- تأكدوا من ثبات معدلات القياس عن بُعد تحت حمل رسائل المهمة الكامل، لا على وصلة منضدة هادئة.
توفّر حوامل AX Series والحمولات المدمجة واجهات S.BUS وPWM والتحكم التسلسلي المناسبة للتكامل مع الطيار الآلي. صِف منظومتك — AX-200T, OP-90A و LX-9B تختلف التهيئات فيما هو متاح خارجياً — أكّدوا مسار التحكم والوثائق الخاصة بتهيئتكم قبل الطلب.
قراءات ذات صلة
- معمارية البرنامج الثابت للحمولة
- ميزانية خطأ تحديد موقع الهدف
- مقارنة واجهات التحكم بالمثبت
- تكامل حمولات الطائرات المسيّرة: MAVLink وUART وS.BUS وEthernet
- قائمة تحقق تكامل حمولة الطائرة المسيّرة
- قائمة المُدمِج لتقييم المورّدين
- لماذا يستحق مقياس المدى الليزري مكانًا على حمولتك
- استكشاف أخطاء جيمبال وإصلاحها
- AX-200T — مثبت ثلاثي المحاور
- OP-90A — حمولة متعددة المستشعرات مع قياس مدى
- LX-9B — حاضنة متعددة المستشعرات
- حمولات الطائرات المسيّرة لمراقبة خطوط الأنابيب
FAQ
هل تعمل حمولات UAVThermal مع ArduPilot وPX4؟
توفّر حوامل AX Series والحمولات المدمجة واجهات S.BUS وPWM والتحكم التسلسلي المناسبة للتكامل مع الطيار الآلي. ويختلف المتاح باختلاف التهيئة، لذا أخبر مهندسينا بمنظومتك — الطيار الآلي وإصدار البرنامج الثابت ووجود حاسوب مرافق من عدمه — ليؤكدوا لك مسار التحكم والوثائق الخاصة بتهيئتك تحديدًا لا بعائلة المنتج.
هل يستطيع الطيار الآلي قراءة مقياس المدى الليزري؟
في الحمولات المزودة بمقياس مدى يمكن لحاسوب مرافق أن يستهلك خرج المدى عبر الوصلة التسلسلية ضمن سير عمل تحديد الموقع. أما استيعاب الطيار الآلي نفسه له فيعتمد على منظومتكم وكيفية توجيه الرسالة. والمعمارية الأشيع هي حاسوب مرافق يجمع المدى وزوايا المثبت وقياسات الطائرة، لأن حساب الإحداثيات يعيش هناك بطبيعته.
من أي مستوى تحكم أبدأ؟
من المستوى الذي تحتاجه المهمة فعلاً. تمرير RC هو الأبسط ويكفي للعمل الموجَّه من الطيار؛ وبروتوكول المثبت MAVLink v2 هو الصحيح حين ينبغي لنقاط المسار توجيه الكاميرا وحين تحتاجون عودة الزوايا للوسم الجغرافي؛ وSDK المورّد لازم للتقريب والتتبع وإعدادات الكاميرا تحت تحكم البرمجيات. ومعظم التكاملات الجادة تنتهي إلى الجمع بين MAVLink للتوجيه وSDK لوظائف الكاميرا.
أسئلة حول التقنية؟ تحدّث إلى مهندسينا — نردّ خلال يومَي عمل.