

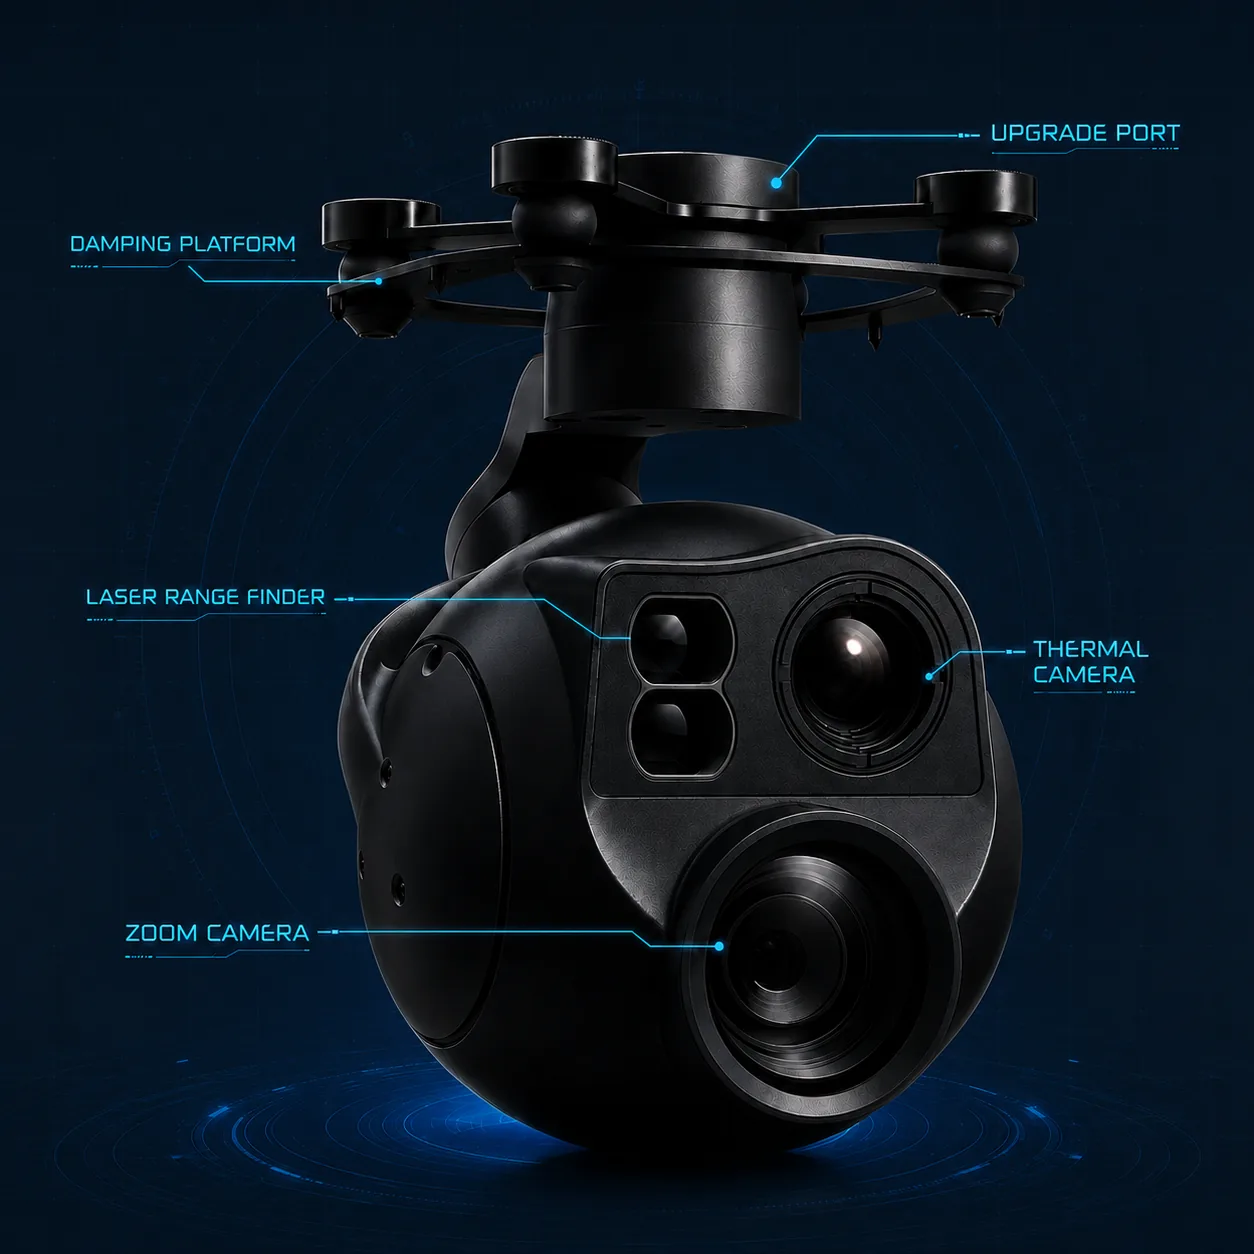
La resolución térmica es la cifra más ruidosa de una ficha técnica de carga útil y la peor entendida. Más píxeles es mejor, pero lo que compran en realidad es distancia y seguridad, y ambas tienen un coste en masa y presupuesto.
- 2 classes256×192 and 640×512
- ~260 mIdentificación de personas, 640 con 25 mm
- 110 gMicrocarga útil de clase 256
- ~1 kg640-class flagship
Puntos clave
- La detección necesita solo unos pocos píxeles sobre el objetivo. La identificación necesita muchos más, y ahí es donde la resolución se paga de verdad.
- Duplicar la resolución del sensor duplica aproximadamente la distancia a la que el mismo objetivo sigue siendo identificable a través de la misma óptica.
- Si la aeronave no puede levantar la carga útil, mantenerla estable o alimentarla con fiabilidad, los píxeles de más nunca se convierten en información de más.
- Elija por la distancia de la misión, no por la cifra más grande.
En esta página
Qué cubre esta guía
This is the «is it worth it» question — identification distance and platform fit. For the direct head-to-head on weight, cost and the decision rule, see 256×192 frente a 640×512: elegir la resolución de la cámara térmica de dron. Para cifras publicadas de seis cargas útiles reales, incluido un caso en que una unidad de 256×192 supera en alcance a una de 640×512, véase a qué distancia detecta a una persona una cámara térmica de dron.
Las cargas útiles térmicas para dron se agrupan en torno a dos clases de sensor: núcleos compactos de 256×192 y núcleos profesionales de 640×512. La elección correcta depende de a qué distancia está su objetivo y de qué debe demostrar sobre él.
La resolución compra distancia de identificación
La detección —reconocer que hay algo cálido— necesita solo unos pocos píxeles sobre el objetivo. La identificación —decidir que es una persona y no un animal— necesita muchos más. Esa brecha vale aproximadamente un factor de cuatro en alcance, y es la brecha donde la resolución se gana su precio.
Duplicar la resolución del sensor duplica aproximadamente la distancia a la que el mismo objetivo sigue siendo identificable a través de la misma óptica. En un núcleo 640×512 tras un objetivo de 25 mm, una persona es detectable a unos 1.000 m e identificable en torno a 260 m bajo criterio de Johnson. Un núcleo 256×192 con un objetivo más corto trabaja con holgura a distancias de inspección de decenas de metros, que es exactamente donde ocurre la mayor parte del trabajo de activos a corta distancia.
Dos salvedades importan más que el titular. Primera, la norma: el criterio de Johnson y la EN 62676-4 difieren aproximadamente en un orden de magnitud para un equipo idéntico, así que una cifra de alcance sin norma declarada no es comparable; Distancias DRI explicadas trata ambas. Segunda, el objetivo: el campo de visión mueve el alcance de detección más que el número de píxeles, y por eso un núcleo de 256 con objetivo estrecho puede superar en alcance a uno de 640 con objetivo ancho.
El núcleo pequeño gana en peso, precio y encaje con la plataforma
Una microcarga útil de 256×192 como la MV-2M entrega imagen estabilizada de doble sensor con unos 110 g, lo bastante ligera para multirrotores pequeños y aeronaves de clase FPV. Una insignia de 640×512 como la OP-125A pesa unos 1.055 g y exige una plataforma con capacidad de carga y margen de potencia acordes.
| Requirement | 256-class micro | 640-class flagship |
|---|---|---|
| Payload mass | ~110 g | ~1 kg |
| Supply voltage | 10–26.4 VDC | 20–53 VDC |
| Peak draw | 20 W | 40 W con telemetría activa |
| Aircraft class | Multirrotor compacto, FPV | Plataforma industrial con capacidad |
| Optical zoom | Digital only | 30x optical |
| Telemetría | Ninguna en esta clase | 5–2,000 m |
Si la aeronave no puede levantar la carga útil, mantenerla estable ni suministrarle de forma fiable entre 20 y 53 V CC, los píxeles de más nunca se convierten en información de más. El encaje con la plataforma forma parte de la calidad de imagen; peso de la carga útil frente al tiempo de vuelo trata la acumulación de masa y power budgets trata el lado eléctrico.
Los píxeles solo se vuelven información cuando la aeronave puede llevarlos con estabilidad a la distancia adecuada. La estabilización entra en esa frase: un núcleo de alta resolución sobre un soporte que no mantiene la puntería entrega un desenfoque de movimiento más nítido; véase qué significa ±0,01° a 1000 metros.
Elija por la distancia de la misión, no por la cifra más grande
La decisión resulta inusualmente limpia en cuanto se plantea como una cuestión de distancia.
Inspección de cubierta, fachada y equipos a corta distancia, por debajo de 80 m: 256×192 suele bastar y mantiene pequeña la aeronave. El objetivo ya llena píxeles de sobra, y la masa y el presupuesto ahorrados compran autonomía o una segunda aeronave; véase reconocimientos de humedad en cubiertas y envelope work.
Huertos solares y corredores eléctricos inspeccionados desde distancia: 640×512 se amortiza con menos pasadas y patrones más claros a nivel de string. Cubrir una instalación en una mañana en lugar de en tres es el retorno real; patrones de inspección solar explica por qué la altitud y los píxeles por módulo deciden el calendario.
Búsqueda, seguridad e ISR, donde los objetivos aparecen a distancias desconocidas: 640×512 más un zoom visible largo, porque no se le puede pedir a una persona desaparecida que se acerque a la cámara. Este es el caso en que quedarse corto es irrecuperable y no simplemente ineficiente.
Quedarse corto y pasarse fallan de maneras distintas. Una carga útil sobredimensionada desperdicia masa y dinero. Una infradimensionada produce una campaña en la que el hallazgo nunca fue resoluble, y usted no sabe qué se le escapó.
Lecturas relacionadas
- 256×192 o 640×512: elegir la resolución térmica del dron
- ¿A qué distancia detecta a una persona un dron térmico?
- Rangos DRI explicados
- Distancia focal de objetivos térmicos en drones
- Peso de carga útil frente a tiempo de vuelo
- Presupuestos de potencia de cargas útiles de dron
- Qué significa una precisión de gimbal de ±0,01° a 1.000 metros
- Qué determina el precio de una carga útil térmica
- MV-2M — 110 g, 256×192
- MV-2P — 130 g, 640×512
- OP-125A — 1,055 g flagship
- Inspección térmica de plantas solares
- DJI H20T frente a una carga útil térmica 640×512 independiente
- Alternativas a la Zenmuse H30T: célula DJI o carga útil independiente
FAQ
¿Merece la pena el sobrecoste de 640×512?
Depende por completo de la distancia de trabajo. Por debajo de unos 80 m el objetivo ya llena píxeles de sobra y un núcleo 256×192 produce los mismos hallazgos con menos masa y menos dinero. Desde distancia —corredores solares, líneas eléctricas, búsqueda a alcance desconocido— los píxeles de más se convierten directamente en menos pasadas y en detalle resoluble. Pregúntese a qué distancia trabaja de verdad antes de comparar precios.
¿Más resolución significa siempre más alcance?
No, y eso sorprende. El campo de visión mueve el alcance de detección más que el número de píxeles, porque lo que importa son los píxeles por grado y no los píxeles totales. Un núcleo 256×192 tras un teleobjetivo estrecho puede superar en alcance a uno de 640×512 tras un objetivo ancho; hay un ejemplo publicado exactamente de eso. Lea resolución y objetivo juntos, nunca por separado.
¿Qué pasa si la aeronave va justa con la carga útil?
Los píxeles de más nunca llegan a ser información. Una aeronave al límite de sustentación no tiene reserva de empuje, así que deriva con el viento y la imagen se emborrona; una alimentación que se hunde con el consumo de pico provoca reinicios en el peor momento. El encaje con la plataforma forma parte de la calidad de imagen, y un sistema de clase 256 bien emparejado supera habitualmente a uno de clase 640 atornillado a una aeronave que no puede llevarlo con holgura.
¿Preguntas sobre la tecnología? Hable con nuestros ingenieros — respondemos en 2 días hábiles.