

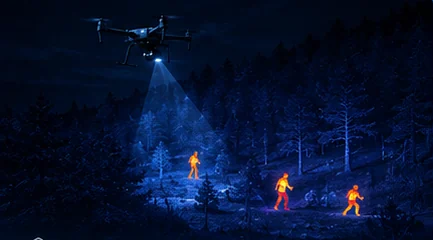
En recherche et sauvetage thermique, le schéma compte autant que la charge utile. Une grille disciplinée à la bonne altitude surpasse un capteur coûteux volé au hasard — parce que la détection n’a lieu que là où des pixels passent réellement.
- 80–120 mPlage courante pour la classe 640
- 20–30%Lane overlap
- 3 patternsGrid, orbit, contour
- DRICe qui fixe l’altitude
Points clés
- Fixez l’altitude d’après les portées DRI de votre caméra, pas d’après l’habitude — assez haut pour couvrir du terrain, assez bas pour qu’une personne occupe plusieurs pixels.
- Grille parallèle en terrain ouvert, orbite en expansion depuis un dernier point connu, recherche en courbe de niveau le long des structures que les personnes égarées empruntent réellement.
- Recouvrement des bandes de 20 à 30 % de l’empreinte thermique, davantage en végétation dense où un seul passage manque les cibles à l’ombre.
- Marquez chaque contact potentiel par une coordonnée avant de descendre, et consignez les bandes volées pour qu’une deuxième équipe poursuive au lieu de recommencer.
Sur cette page
Fixer l’altitude d’après le DRI, pas d’après l’habitude
Les portées DRI de votre caméra définissent une empreinte de détection à toute altitude donnée. Volez assez haut pour couvrir du terrain, assez bas pour qu’une personne occupe plusieurs pixels — et le point d’équilibre est un calcul, pas une préférence.
Pour les charges utiles de classe 640, 80 à 120 m sol est une plage de travail courante, qui se resserre pour les capteurs de classe 256. Mais cette plage est un point de départ, pas une réponse : le choix d’objectif la déplace nettement, et nos données de détection de personne sur six charges utiles montrent à quel point.
Planifiez sur la portée de reconnaissance plutôt que sur la portée de détection. Détecter un objet chaud non classé ne met pas fin à une recherche : cela crée un contact que quelqu’un doit lever, et une grille planifiée sur des chiffres de détection produit plus de contacts que l’équipe ne peut vérifier. Les distances DRI expliquées traite des seuils et des deux normes qui diffèrent d’environ un ordre de grandeur pour un matériel identique.
Construisez votre propre fiche d’altitudes. Les portées DRI publiées sont des calculs de laboratoire. Ce qu’il vous faut, c’est ce que votre équipe voit réellement, sur votre terrain, à chaque altitude que vous volez — mesuré une fois et plastifié, comme le recommande la checklist d’équipement SAR.
Trois schémas qui couvrent du terrain
Chacun répond à une question différente sur l’endroit où la personne se trouve probablement.
| Pattern | Use when | Comment le voler |
|---|---|---|
| Parallel grid | Terrain ouvert, secteur attribué | Bandes avec 20 à 30 % de recouvrement d’empreinte, volées face au vent pour la stabilité |
| Expanding orbit | Un dernier point connu fiable | Tourner vers l’extérieur depuis le point, nacelle inclinée régulièrement vers l’intérieur |
| Contour | Structures linéaires — ruisseaux, lisières, talwegs | Corridor lent, la caméra balayant les deux rives |
Parallel grid est le choix par défaut en terrain ouvert et pour tout secteur formellement attribué à votre équipe, parce qu’il produit une couverture auditable — vous pouvez dire ce qui a été fouillé et selon quel standard.
Expanding orbit convient à un dernier point connu. Tourner vers l’extérieur concentre l’effort initial là où la probabilité est la plus forte, et l’inclinaison régulière de la nacelle vers l’intérieur garde le capteur sur le sol plutôt que sur l’horizon.
Contour search suit les structures du terrain que les personnes égarées empruntent réellement. Les gens se déplacent le long des ruisseaux, des lisières et des talwegs plutôt qu’en travers, et un corridor lent le long de ces structures rend souvent plus qu’une grille sur la même surface.
Recouvrement, vent et relief
Un recouvrement de bandes de 20 à 30 % de l’empreinte thermique à votre altitude est le chiffre de travail. Il existe parce que les bords d’une image thermique en sont la plus mauvaise partie — angle de visée oblique, plus d’atmosphère, et tout manque de piqué de l’objectif concentré là.
Davantage de recouvrement en végétation dense, où un seul passage manque les cibles à l’ombre. Une personne sous couvert partiel peut n’être visible que sous un angle précis, et le recouvrement est ce qui offre un second regard depuis une autre géométrie.
Volez les bandes face au vent, pour la stabilité. Une bande par vent traversier impose une correction continue qui coûte de la qualité d’image et de la batterie, et une bande vent arrière produit une vitesse sol variable qui casse vos hypothèses de recouvrement — vent, vibrations et exposition traite du versant image.
Le relief casse aussi l’arithmétique. Une hauteur sol constante sur une pente modifie l’empreinte en continu, et une grille volée à altitude constante au-dessus d’une vallée fouille les crêtes selon un standard différent du fond. Les schémas en courbe de niveau existent en partie pour contourner cela.
La discipline qui économise des revols
Trois habitudes, toutes ennuyeuses, toutes plus rentables qu’une montée en gamme de capteur.
- Marquez chaque contact potentiel d’une coordonnée avant de descendre pour vérifier — la checklist d’équipement SAR couvre le kit de transmission des données.
- Consignez les bandes volées pour qu’un second aéronef ou une seconde équipe poursuive la couverture au lieu de la répéter.
- Vérifiez avec le canal zoom là où la charge utile en possède un, avant d’engager des équipes au sol sur un contact.
- Consignez le schéma, l’altitude et le recouvrement réellement volés, et non ceux qui étaient prévus.
La règle « coordonnée avant descente » est la plus souvent enfreinte. Un opérateur qui descend sur un contact puis le perd n’a aucune trace de l’endroit où il se trouvait, et la recherche repart de zéro. Une charge utile à télémètre rend cela trivial — pourquoi un LRF a sa place sur votre charge utile traite de la chaîne des coordonnées.
La consignation des bandes compte à l’échelle multi-équipes que les vraies recherches atteignent. Sans elle, la deuxième équipe répète la couverture de la première et la zone non fouillée le reste — c’est ainsi qu’une personne est manquée dans un secteur que tout le monde croyait traité.
Pourquoi c’est un travail à deux
L’un vole le schéma, l’autre regarde l’écran. Voler une grille disciplinée est une tâche active avec son propre coût attentionnel, et le pilote qui s’en charge n’accorde pas toute son attention à un flux où la cible peut être quelques pixels lents.
La discipline de schéma et l’observation sont des compétences réellement distinctes, et les combiner dégrade les deux. Le pilote qui tient l’espacement et le recouvrement fait de la navigation ; l’observateur qui traque une signature faible fait de la détection. AI detection réduit la charge de l’observateur sans supprimer le besoin d’en avoir un.
Pour le volet équipement — charge utile, énergie, transmission des coordonnées et ce que les équipes oublient — voir la checklist d’équipement d’une équipe drone SAR. Pour la recherche au-dessus de l’eau, où la modélisation de dérive change entièrement la question du schéma, voir SAR maritime et opérations au-dessus de l'eau.
À lire aussi
- Du NETD au DRI
- La check-list matériel des équipes SAR par drone
- SAR maritime et opérations au-dessus de l’eau
- À quelle distance un drone thermique détecte une personne
- Portées DRI expliquées
- Pourquoi ajouter un télémètre laser à votre drone
- Suivi de cible par IA sur charges utiles de drone
- Vent, vibrations et exposition
- MV-4X — micro quad-sensor pod
- OP-90A — zoom, thermique et télémétrie
- LX-9B — long-range multi-sensor pod
- Charges utiles thermiques pour la recherche et le sauvetage
FAQ
Quel recouvrement utiliser entre les bandes ?
20 à 30 % de l’empreinte thermique à votre altitude, et davantage en végétation dense où un seul passage manque les cibles à l’ombre. Les bords d’une image thermique en sont la région la plus faible — angle de visée oblique, plus d’atmosphère et tout manque de piqué concentré là — le recouvrement achète donc un second regard sur la partie de chaque passage à laquelle vous devriez le moins vous fier.
Recherche de jour ou de nuit ?
La nuit améliore généralement le contraste thermique des personnes, puisque le fond a refroidi et pas le sujet. Les recherches de jour restent efficaces sous l’ombre du couvert et par temps frais, et sont parfois la seule option. La discipline de schéma compte dans les deux cas : une grille de jour bien volée bat une recherche de nuit brouillonne, car la détection n’a lieu que là où des pixels passent réellement.
Par quel schéma commencer ?
La grille parallèle, parce qu’elle produit une couverture auditable dont vous pouvez rendre compte sur un secteur attribué. Passez à l’orbite en expansion quand il existe un dernier point connu fiable autour duquel se concentrer, et à la recherche en courbe de niveau quand le terrain présente de fortes structures linéaires — ruisseaux, lisières, talwegs — puisque les personnes égarées les suivent plutôt que de les traverser. La plupart des recherches réelles en utilisent plusieurs.
Des questions sur la technologie ? Parlez à nos ingénieurs — nous répondons sous 2 jours ouvrés.