

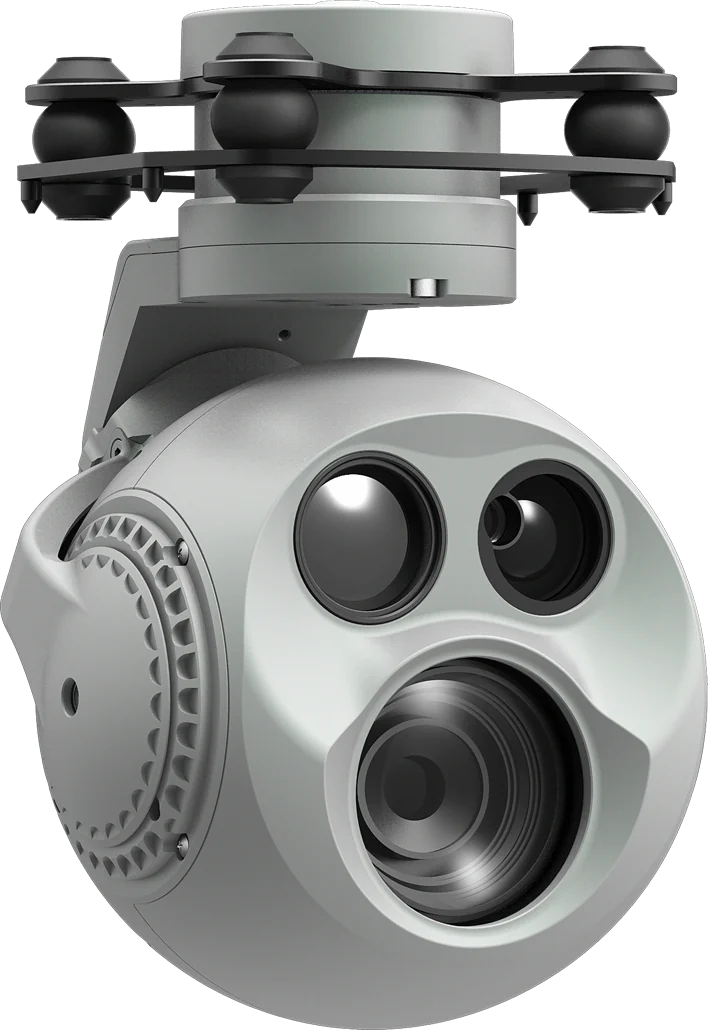
KI-Verfolgung auf einer modernen Nutzlast erledigt zwei Aufgaben: Sie findet Ziele — Personen- und Fahrzeugerkennung, als Rahmen im Bild gezeichnet — und sie hält sie, indem sie den Gimbal automatisch nachführt, während sich das Fluggerät bewegt. Zusammen machen sie aus einer Zwei-Personen-Aufgabe eine Ein-Personen-Aufgabe.
- 16×16 pxKleinstes verfolgbares Objekt
- <40 msVerzögerung der Objekterkennung
- ±32 pxVerfolgungsgeschwindigkeit je Bildfeld
- OnboardWo die Inferenz läuft
Kernaussagen
- Erkennung ist der automatische Beobachter: Netze an Bord klassifizieren Personen und Fahrzeuge in Echtzeit und markieren, was einem Bediener beim Absuchen einer weiten Szene entginge.
- Verfolgung ist der automatische Kameramann: Einmal verriegelt, hält der Gimbal das Ziel durch Umpositionieren des Fluggeräts, Zielbewegung und kurze Verdeckungen hindurch.
- Die veröffentlichte Mindestobjektgröße beträgt 16×16 Pixel — was die Verfolgungsreichweite unmittelbar an Objektiv und Auflösung bindet.
- Dichte Menschenmengen, sich kreuzende Ziele, lange Verdeckungen und extreme Maßstabswechsel brechen die Verriegelung weiterhin. Behandeln Sie KI als Arbeitslastminderer, nicht als autonomes System.
Auf dieser Seite
Erkennung: der automatische Beobachter
Neuronale Netze an Bord klassifizieren Personen und Fahrzeuge in Echtzeit und zeichnen dabei Rahmen ins Bild. Der Wert liegt nicht darin, dass das Netz besser sieht als ein Mensch — das tut es nicht —, sondern darin, dass es nie aufhört hinzusehen. Ein Bediener, der aus der Höhe eine weite Szene absucht, hat ein Aufmerksamkeitsbudget, das über einen langen Einsatz abnimmt, und übersehen werden genau die kleinen, langsamen, unauffälligen Ziele.
Das ist das Rückgrat der Patrouillenautomatisierung auf Nutzlasten wie der OP-80A und OP-90A. In einem Perimeter- oder Trassenmuster fliegt das Fluggerät eine vorhersehbare Route, während der Detektor alles im Bild beobachtet und der Bediener auf Markierungen reagiert, statt dauerhaft zu starren.
Dass die Inferenz auf der Nutzlast statt in einer Bodenanwendung läuft, zählt mehr, als es klingt. Erkennung an Bord sieht Bilder in voller Auflösung vor Kompression und Übertragung und arbeitet weiter, wenn die Strecke schwächelt. Architektur der KI-Inferenz an Bord behandelt das Dreieck aus Rechenleistung, Latenz und Strom, das entscheidet, was in einen Pod passt.
Verfolgung: der automatische Kameramann
Einmal verriegelt — üblicherweise durch Anklicken des Ziels im Bild — hält der Gimbal es durch Umpositionieren des Fluggeräts, Zielbewegung und kurze Verdeckungen hindurch zentriert, mit Wiedererfassungslogik für den Moment, in dem das Subjekt wieder auftaucht. Der Bediener hört auf, die Kamera zu fliegen, und beginnt, über den Vorfall nachzudenken — das ist der eigentliche Produktivitätsgewinn.
Die veröffentlichten Werte zeigen, womit der Tracker über die Baureihe hinweg arbeitet.
| Nutzlast | Object size | Identification delay | Tracking speed |
|---|---|---|---|
| MV-2M | 16×16 to 128×128 px | <40 ms | ±32 px / Feld |
| MV-2P | 16×16 to 128×128 px | <40 ms | ±32 px / Feld |
| OP-80A | 16×16 to 128×128 px | <40 ms | ±32 px / Feld |
| OP-80U | 16×16 to 128×128 px | <40 ms | ±32 px / Feld |
| OP-90A | 16×16 to 128×128 px | <40 ms | ±32 px / Feld |
| LX-6U | 16×16 to 128×128 px | <40 ms | ±32 px / Feld |
| OP-125A | — | — | >24 px / Bild |
| LX-9B | — | — | >24 px / Bild |
Zwei Zahlen verdienen Beachtung. Die 16×16 pixel minimum bedeutet, dass die Verfolgungsreichweite eine Funktion von Objektiv und Sensorauflösung ist und nicht des Trackers: Ein Ziel, das im Bild kleiner ist, lässt sich nicht verriegeln, wie offensichtlich es Ihnen auch erscheint. Die 128×128 maximum ist das andere Ende — ein Subjekt, das im Nahbereich einen Großteil des Bildes füllt, kann ebenfalls aus dem Fenster fallen, weshalb Verriegelungen manchmal beim Näherkommen abreißen und nicht beim Entfernen.
The <40 ms identification delay ist das, was die Schleife unmittelbar wirken lässt. Viel langsamer, und der Gimbal jagt dem hinterher, wo das Ziel war — bei hohem Zoom sichtbar als Nachlaufen und Überschwingen.
Verfolgung im Wärmebild wie im sichtbaren Kanal
Auf Multisensor-Nutzlasten wie der OP-125A und LX-9Blaufen Erkennung und Verfolgung auf sichtbarem wie thermischem Kanal. Das wiegt schwerer, als eine Zeile in einer Funktionsliste nahelegt, denn die beiden Kanäle versagen unter gegensätzlichen Bedingungen.
Wärmebildverfolgung glänzt nachts, wenn der Kontrast im sichtbaren Bereich versagt: Ein warmes Subjekt vor kühlem Boden ist im LWIR ein kontraststarkes Ziel und in einem Restlichtbild nahezu nichts. Umgekehrt kann ein Subjekt auf sonnenaufgeheiztem Asphalt am Nachmittag thermisch unsichtbar sein und im sichtbaren Kanal völlig offensichtlich bleiben. Ein Tracker, der auf beiden laufen kann, lässt den Bediener den Kanal wählen, der gerade das Signal hat.
Damit die Nutzlast sauber umschalten kann, müssen die beiden Kanäle deckungsgleich sein — ein auf dem Wärmebild gezeichneter Rahmen muss im sichtbaren Bild dasselbe Objekt treffen. Genau das soll boresight alignment sicherstellen, und deshalb sind zweikanalige Anzeigemodi und Verfolgung eng verwandte Fähigkeiten.
Honest Limits
Dichte Menschenmengen, sich kreuzende Ziele, lange Verdeckungen und extreme Maßstabswechsel brechen die Verriegelung weiterhin. Jede hat eine charakteristische Signatur, wenn man sie ein paarmal gesehen hat.
Dense crowds geben dem Tracker viele ähnliche Kandidaten, und irgendwann greift er den falschen — meist genau in dem Moment, in dem zwei Personen aneinander vorbeigehen. Crossings sind der klassische Fehlschlag: Zwei Subjekte kreuzen sich, und die Verriegelung geht mit dem, den das Erscheinungsmodell bevorzugt hat. Long occlusions erschöpfen das Wiedererfassungsfenster; kurz hinter einem Baum ist unkritisch, dreißig Sekunden hinter einem Gebäude in der Regel nicht. Extreme Maßstabswechsel — ein schneller Sinkflug oder ein Subjekt, das direkt wegläuft — schieben das Ziel aus dem Größenfenster, in dem der Detektor arbeitet.
Gute Bediener behandeln KI als Arbeitslastminderer und nicht als autonomes System. Die praktische Disziplin lautet, den verfolgten Kanal weiter zu beobachten statt ihm zu vertrauen, und die Verriegelung nach jedem Ereignis, das das Subjekt getauscht haben könnte, bewusst neu zu setzen. Gerade im polizeilichen Kontext ist eine Spur, die still auf die falsche Person übergegangen ist, schlimmer als gar keine Spur — siehe Wärmebilddrohnen bei der Polizei.
Verfolgung auf der Nutzlastseite schlägt Verfolgung auf der Anwendungsseite bei der Latenz. In einer Bodenanwendung berechnete Verfolgung arbeitet auf einem komprimierten, übertragenen und dekodierten Bild und schickt Korrekturen die Strecke wieder hinauf. Jede dieser Stufen fügt einer Regelschleife Verzögerung hinzu, die ein Ziel bei hohem Zoom halten soll.
Was die Verfolgung Ihnen nicht gibt
A lock is not a coordinate. Tracks overlay the recorded stream, but converting „the camera is pointed at this object“ into „the object is at these coordinates“ requires pairing the gimbal angles with aircraft telemetry and, for real precision, a rangefinder measurement — as der LRF-Leitfaden and the Fehlerbudget der Geolokalisierung set out.
Nor is a detection an identification. A box labelled „person“ means the network classified a shape as human at some confidence; it does not mean the person is your subject. The DRI framework gilt unverändert — die Pixelzahl, die eine Erfassung trägt, ist etwa ein Viertel derjenigen, die eine Identifikation trägt, und keine Inferenz ändert diese Rechnung.
Und sie macht einen kompetenten Bediener nicht überflüssig. Was sie überflüssig macht, ist der zweite Bediener: derjenige, der früher die Kamera flog, während der erste über den Vorfall nachdachte. Das ist ein realer und erheblicher Gewinn, und er sollte genau so beschrieben werden statt als Autonomie.
Weiterführend
- Architektur der Onboard-KI-Inferenz: das Dreieck aus Rechenleistung, Latenz und Energie
- EO/IR-Sensorfusion und Boresight-Ausrichtung
- Fehlerbudget der Zielgeolokalisierung
- DRI-Reichweiten erklärt
- Wärmebilddrohnen bei der Polizei
- PiP, Fusion und geteilte Ansicht: zweikanalige Anzeigemodi
- Warum ein Laserentfernungsmesser an die Nutzlast gehört
- Videolatenz in UAV-Nutzlastsystemen
- OP-90A — Multisensor-Pod mit KI-Tracking
- OP-125A — 30x Zoom mit KI-Tracking
- LX-9B — Multisensor-Pod mit KI-Tracking
- Drohnen für Grenz- und Perimeterüberwachung
FAQ
Funktioniert KI-Verfolgung auf dem Wärmebildkanal?
Ja. Auf Multisensor-Nutzlasten wie der OP-125A und der LX-9B laufen Erkennung und Verfolgung auf sichtbarem wie thermischem Kanal, und die Wärmebildverfolgung glänzt nachts, wenn der Kontrast im sichtbaren Bereich versagt. Die beiden Kanäle versagen unter gegensätzlichen Bedingungen — ein Subjekt, das auf sonnenaufgeheiztem Asphalt thermisch unsichtbar ist, kann im sichtbaren Kanal offensichtlich sein, und nach Einbruch der Dunkelheit umgekehrt —, weshalb die Wahlmöglichkeit ein echter operativer Vorteil ist und keine Spezifikationszeile.
Werden Verfolgungsdaten aufgezeichnet?
Spuren legen sich über den aufgezeichneten Stream, Rahmen und Verlauf sind also in der Wiedergabe sichtbar. Die Koordinatenausgabe ist eine andere Sache: Sie hängt von der Paarung der Gimbalwinkel mit der Fluggerätetelemetrie und, für brauchbare Präzision, von einer Laserentfernungsmessung ab. Eine Spur allein sagt Ihnen, wohin die Kamera zeigte, nicht wo das Objekt war — das sind verschiedene Aussagen, und nur die zweite gehört in einen Bericht.
Warum reißt die Verriegelung manchmal ab, wenn ich näher komme?
Weil der Tracker in einem definierten Objektgrößenfenster arbeitet — der veröffentlichte Bereich reicht von 16×16 bis 128×128 Pixel. Ein Subjekt, das im Nahbereich einen Großteil des Bildes füllt, überschreitet die obere Grenze ebenso, wie ein weit entferntes die untere unterschreitet. Schneller Maßstabswechsel während eines Sinkflugs ist der häufige Auslöser. Die Verriegelung auf der neuen Entfernung neu zu setzen ist die normale Abhilfe und sollte erwartet statt als Fehler behandelt werden.
Fragen zur Technologie? Sprechen Sie mit unseren Ingenieuren — wir antworten innerhalb von 2 Werktagen.