

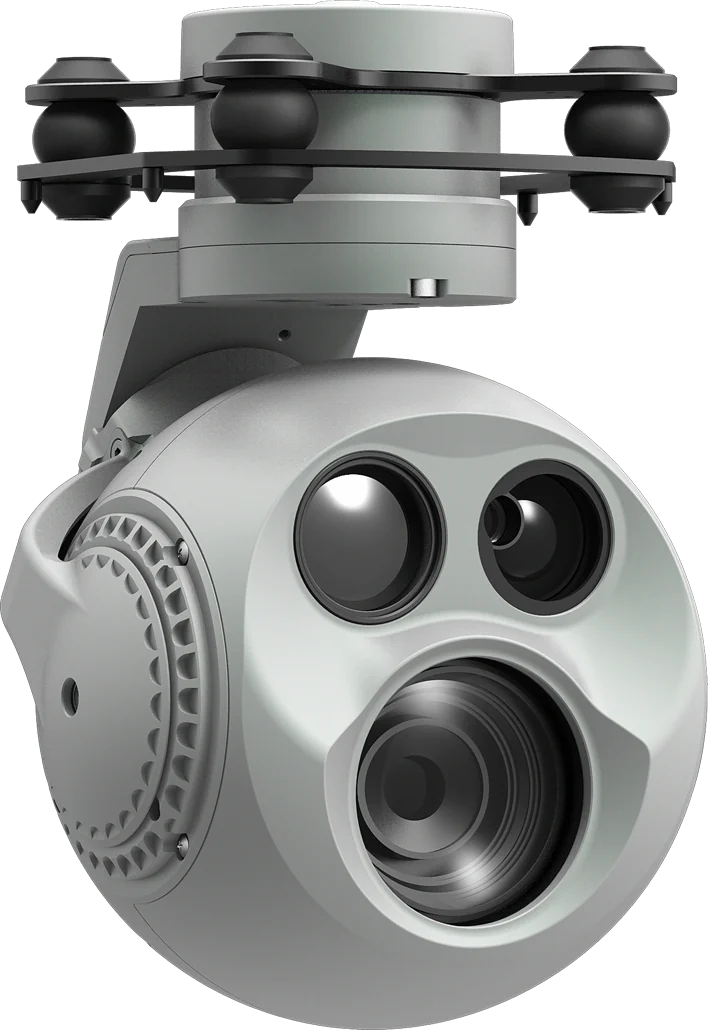
El seguimiento por IA en una carga útil moderna hace dos trabajos: encuentra objetivos —detección de personas y vehículos dibujada como recuadros en el vídeo— y los mantiene, orientando el gimbal automáticamente mientras la aeronave se mueve. Juntos convierten una tarea de dos operadores en una de uno.
- 16×16 pxObjeto mínimo rastreable
- <40 msRetardo de identificación de objeto
- ±32 pxVelocidad de seguimiento por campo
- OnboardDónde se ejecuta la inferencia
Puntos clave
- La detección es el vigía automático: redes a bordo clasifican personas y vehículos en tiempo real y marcan lo que un operador que barre una escena amplia pasaría por alto.
- El seguimiento es el cámara automático: una vez enganchado, el gimbal mantiene el objetivo a través de reposicionamientos de la aeronave, movimiento del objetivo y oclusiones breves.
- El tamaño mínimo de objeto publicado es de 16×16 píxeles, lo que ata el alcance de seguimiento directamente al objetivo y a la resolución.
- Multitudes densas, cruces de objetivos, oclusiones largas y cambios de escala extremos siguen rompiendo el enganche. Trate la IA como un reductor de carga de trabajo, no como un sistema autónomo.
En esta página
Detección: el vigía automático
Las redes neuronales a bordo clasifican personas y vehículos en tiempo real, dibujando recuadros sobre el vídeo sobre la marcha. El valor no está en que la red vea mejor que una persona —no lo hace—, sino en que nunca deja de mirar. Un operador que barre una escena amplia desde altura tiene un presupuesto de atención que se degrada a lo largo de una misión larga, y los objetivos que se escapan son justamente los pequeños, lentos y anodinos.
Esta es la columna vertebral de la automatización de patrullas en cargas útiles como la OP-80A y OP-90A. En un patrón perimetral o de corredor, la aeronave vuela una ruta previsible mientras el detector vigila todo lo que entra en el encuadre, y el operador responde a avisos en lugar de mirar sin parar.
Que la inferencia corra en la carga útil y no en una aplicación en tierra importa más de lo que parece. La detección a bordo ve fotogramas a resolución plena antes de la compresión y la transmisión, y sigue funcionando cuando el enlace se degrada. Arquitectura de inferencia de IA a bordo trata el triángulo de cómputo, latencia y consumo que decide qué cabe en un pod.
Seguimiento: el cámara automático
Una vez enganchado —normalmente haciendo clic sobre el objetivo en el vídeo—, el gimbal lo mantiene centrado a través de reposicionamientos de la aeronave, movimiento del objetivo y oclusiones breves, con lógica de readquisición para cuando el sujeto reaparece. El operador deja de pilotar la cámara y empieza a pensar en el incidente, que es la ganancia real de productividad.
Las cifras publicadas muestran con qué trabaja el rastreador en toda la gama.
| Carga útil | Object size | Identification delay | Tracking speed |
|---|---|---|---|
| MV-2M | 16×16 to 128×128 px | <40 ms | ±32 px / campo |
| MV-2P | 16×16 to 128×128 px | <40 ms | ±32 px / campo |
| OP-80A | 16×16 to 128×128 px | <40 ms | ±32 px / campo |
| OP-80U | 16×16 to 128×128 px | <40 ms | ±32 px / campo |
| OP-90A | 16×16 to 128×128 px | <40 ms | ±32 px / campo |
| LX-6U | 16×16 to 128×128 px | <40 ms | ±32 px / campo |
| OP-125A | — | — | >24 px / fotograma |
| LX-9B | — | — | >24 px / fotograma |
Dos cifras merecen atención. El 16×16 pixel minimum significa que el alcance de seguimiento es función del objetivo y de la resolución del sensor, no del rastreador: un objetivo menor que eso en el encuadre no puede engancharse por evidente que le parezca a usted. El 128×128 maximum es el otro extremo: un sujeto que llena buena parte del encuadre a corta distancia también puede quedar fuera de la ventana, y por eso a veces los enganches se caen al acercarse y no al alejarse.
The <40 ms identification delay es lo que hace que el lazo se sienta inmediato. Bastante más lento y el gimbal persigue donde estaba el objetivo, lo que a gran zoom se ve como retraso y sobreoscilación.
Seguimiento también en térmico, no solo en visible
En cargas útiles multisensor como la OP-125A y LX-9B, la detección y el seguimiento corren igual sobre el canal visible y el térmico. Esto tiene más consecuencias de lo que sugiere una línea de lista de funciones, porque los dos canales fallan en condiciones opuestas.
El seguimiento térmico brilla de noche, cuando falla el contraste visible: un sujeto cálido sobre suelo frío es un objetivo de alto contraste en LWIR y casi nada en una imagen starlight. A la inversa, un sujeto sobre asfalto calentado por el sol a media tarde puede ser térmicamente invisible y seguir siendo perfectamente obvio en el canal visible. Un rastreador capaz de correr en cualquiera de los dos permite al operador elegir el que ahora mismo tiene la señal.
Para que la carga útil conmute con limpieza, los dos canales deben estar alineados: un recuadro dibujado sobre el vídeo térmico tiene que caer sobre el mismo objeto en el visible. Eso es lo que boresight alignment existe para garantizar, y por eso los modos de visualización de doble canal y el seguimiento son capacidades estrechamente relacionadas.
Honest Limits
Multitudes densas, cruces de objetivos, oclusiones largas y cambios de escala extremos siguen rompiendo el enganche. Cada uno tiene una firma característica en cuanto se ha visto unas cuantas veces.
Dense crowds dan al rastreador muchos candidatos parecidos y acabará eligiendo al equivocado, normalmente justo cuando dos personas se cruzan. Crossings son el fallo clásico: dos sujetos se cruzan y el enganche se va con aquel que prefirió el modelo de apariencia. Long occlusions agotan la ventana de readquisición; unos segundos tras un árbol no pasa nada, treinta segundos tras un edificio normalmente sí. Los cambios de escala extremos —un descenso rápido, o un sujeto que corre en línea recta alejándose— sacan al objetivo de la ventana de tamaño en la que opera el detector.
Los buenos operadores tratan la IA como un reductor de carga de trabajo, no como un sistema autónomo. La disciplina práctica es seguir mirando el vídeo rastreado en lugar de confiar en él, y restablecer el enganche de forma deliberada tras cualquier evento que haya podido intercambiar el sujeto. En contexto policial sobre todo, una pista que se transfirió en silencio a la persona equivocada es peor que no tener pista; véase drones térmicos en fuerzas de seguridad.
El seguimiento del lado de la carga útil gana al del lado de la aplicación en latencia. Un seguimiento calculado en una aplicación en tierra trabaja sobre un fotograma comprimido, transmitido y descodificado, y envía correcciones de vuelta por el enlace. Cada una de esas etapas añade retardo a un lazo de control que intenta mantener un objetivo a gran zoom.
Lo que el seguimiento no le da
A lock is not a coordinate. Tracks overlay the recorded stream, but converting «the camera is pointed at this object» into «the object is at these coordinates» requires pairing the gimbal angles with aircraft telemetry and, for real precision, a rangefinder measurement — as la guía del telémetro láser and the presupuesto de error de geolocalización set out.
Nor is a detection an identification. A box labelled «person» means the network classified a shape as human at some confidence; it does not mean the person is your subject. The DRI framework se aplica sin cambios: el número de píxeles que sostiene una detección es aproximadamente la cuarta parte del que sostiene una identificación, y ninguna inferencia cambia esa aritmética.
Y no elimina la necesidad de un operador competente. Lo que elimina es al segundo operador: el que antes pilotaba la cámara mientras el primero pensaba en el incidente. Esa es una ganancia real y sustancial, y merece describirse con exactitud en lugar de como autonomía.
Lecturas relacionadas
- Arquitectura de inferencia IA a bordo: el triángulo de cómputo, latencia y consumo
- Fusión de sensores EO/IR y alineación óptica
- Presupuesto de error de geolocalización de objetivos
- Rangos DRI explicados
- Drones térmicos en fuerzas de seguridad
- PiP, fusión y vista dividida: modos de visualización de doble canal
- Por qué su carga útil de dron necesita telémetro láser
- Latencia de vídeo en sistemas de carga útil de dron
- OP-90A — módulo multisensor con seguimiento por IA
- OP-125A — zoom 30x con seguimiento por IA
- LX-9B — módulo multisensor con seguimiento por IA
- Drones de vigilancia de fronteras y perímetros
FAQ
¿Funciona el seguimiento por IA en el canal térmico?
Sí. En cargas útiles multisensor como la OP-125A y la LX-9B, la detección y el seguimiento corren igual sobre el canal visible y el térmico, y el seguimiento térmico brilla de noche, cuando falla el contraste visible. Los dos canales fallan en condiciones opuestas —un sujeto invisible en térmico sobre asfalto calentado puede ser obvio en visible, y al revés tras el anochecer—, así que poder seguir en cualquiera de los dos es una ventaja operativa real y no una línea de especificación.
¿Se graban los datos de seguimiento?
Las pistas se superponen al flujo grabado, así que el recuadro y su historia son visibles en la reproducción. La salida de coordenadas es otro asunto: depende de emparejar los ángulos del gimbal con la telemetría de la aeronave y, para una precisión útil, de una medida de telémetro láser. Una pista por sí sola le dice adónde apuntaba la cámara, no dónde estaba el objeto; son afirmaciones distintas y solo la segunda cabe en un informe.
¿Por qué se cae a veces el enganche al acercarme?
Porque el rastreador opera en una ventana definida de tamaño de objeto: el rango publicado es de 16×16 a 128×128 píxeles. Un sujeto que llena buena parte del encuadre a corta distancia supera el límite superior igual que uno lejano queda por debajo del inferior. El cambio rápido de escala durante un descenso es el desencadenante habitual. Restablecer el enganche a la nueva distancia es el remedio normal, y conviene esperarlo en lugar de tratarlo como una avería.
¿Preguntas sobre la tecnología? Hable con nuestros ingenieros — respondemos en 2 días hábiles.