

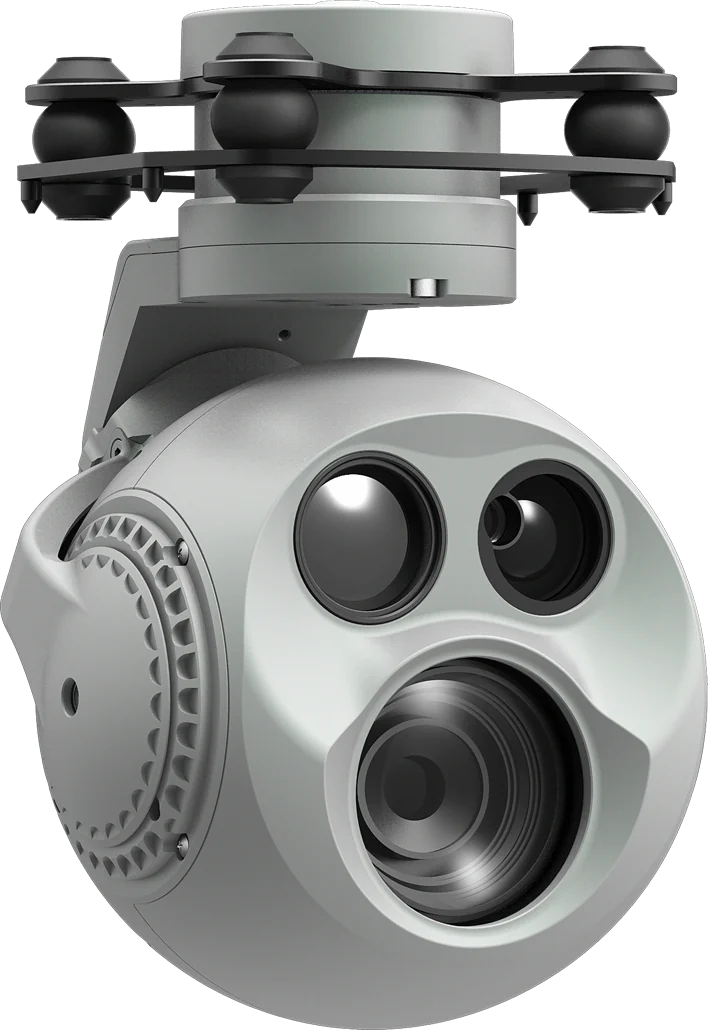
يؤدي التتبع بالذكاء الاصطناعي في الحمولات الحديثة مهمتين: يجد الأهداف — كشف الأشخاص والمركبات مرسومًا كمربعات في البث — ويمسك بها، موجّهًا المنصة تلقائيًا بينما تتحرك الطائرة. ومعًا يحوّلان مهمة مشغّلَين إلى مهمة مشغّل واحد.
- 16×16 pxأصغر جسم قابل للتتبع
- <40 msزمن تأخر التعرّف على الجسم
- ±32 pxسرعة التتبع لكل حقل
- Onboardأين يجري الاستدلال
الخلاصات الأساسية
- الكشف هو الراصد الآلي: شبكات على متن الطائرة تصنّف الأشخاص والمركبات آنيًا وتؤشّر على ما كان سيفوت مشغّلًا يمسح مشهدًا واسعًا.
- والتتبع هو المصوّر الآلي: فمتى أُقفل الهدف، أبقته المنصة عبر إعادة تموضع الطائرة وحركة الهدف وحالات الحجب القصيرة.
- وأصغر حجم جسم منشور هو 16×16 بكسل — وهو ما يربط مدى التتبع مباشرةً بالعدسة والدقة.
- أما الحشود الكثيفة وتقاطع الأهداف والحجب الطويل وتغيرات المقياس المتطرفة فما زالت تكسر القفل. عامل الذكاء الاصطناعي بوصفه مخفّفًا لعبء العمل لا نظامًا مستقلًا.
في هذه الصفحة
الكشف: الراصد الآلي
تصنّف الشبكات العصبية على متن الطائرة الأشخاص والمركبات آنيًا، وترسم المربعات على البث أولًا بأول. والقيمة ليست في أن الشبكة ترى أفضل من الإنسان — فهي لا ترى — بل في أنها لا تتوقف عن النظر أبدًا. فمشغّل يمسح مشهدًا واسعًا من ارتفاع لديه ميزانية انتباه تتدهور عبر مهمة طويلة، والأهداف التي تفوته هي بالضبط الصغيرة والبطيئة وغير اللافتة.
وهذا هو العمود الفقري لأتمتة الدوريات في حمولات مثل OP-80A و OP-90A. ففي نمط محيطي أو ممرّي تطير الطائرة مسارًا متوقعًا بينما يراقب الكاشف كل ما في الإطار، ويستجيب المشغّل للمؤشرات بدل التحديق المستمر.
وتشغيل الاستدلال على الحمولة بدل تطبيق أرضي يهم أكثر مما يبدو. فالكشف على متن الطائرة يرى إطارات بدقة كاملة قبل الضغط والإرسال، ويظل يعمل حين تتدهور الوصلة. بنية الاستدلال بالذكاء الاصطناعي على متن الطائرة تتناول مثلث الحوسبة والتأخير والطاقة الذي يقرر ما يتسع داخل حاوية.
التتبع: المصوّر الآلي
ومتى أُقفل الهدف — عادةً بالنقر عليه في البث — أبقته المنصة في المركز عبر إعادة تموضع الطائرة وحركة الهدف وحالات الحجب القصيرة، بمنطق إعادة استحواذ لحين ظهور الهدف ثانيةً. فيكفّ المشغّل عن قيادة الكاميرا ويبدأ التفكير في الحادث، وهذا هو المكسب الإنتاجي الحقيقي.
والأرقام المنشورة تبيّن ما يشتغل عليه المتتبِّع عبر التشكيلة.
| الحمولة | Object size | Identification delay | Tracking speed |
|---|---|---|---|
| MV-2M | 16×16 to 128×128 px | <40 ms | ±32 بكسل / حقل |
| MV-2P | 16×16 to 128×128 px | <40 ms | ±32 بكسل / حقل |
| OP-80A | 16×16 to 128×128 px | <40 ms | ±32 بكسل / حقل |
| OP-80U | 16×16 to 128×128 px | <40 ms | ±32 بكسل / حقل |
| OP-90A | 16×16 to 128×128 px | <40 ms | ±32 بكسل / حقل |
| LX-6U | 16×16 to 128×128 px | <40 ms | ±32 بكسل / حقل |
| OP-125A | — | — | >24 بكسل / إطار |
| LX-9B | — | — | >24 بكسل / إطار |
ورقمان يستحقان الانتباه. فـ 16×16 pixel minimum يعني أن مدى التتبع دالة للعدسة ودقة المستشعر لا للمتتبِّع: فالهدف الأصغر من ذلك في الإطار لا يمكن إقفاله مهما بدا لك واضحًا. و 128×128 maximum هو الطرف الآخر — إذ قد يخرج هدف يملأ معظم الإطار من مسافة قريبة عن النافذة أيضًا، ولهذا تسقط الأقفال أحيانًا عند الاقتراب لا عند الابتعاد.
The <40 ms identification delay هو ما يجعل الحلقة تبدو فورية. فأبطأ من ذلك بكثير يجعل المنصة تطارد حيث كان الهدف، وهو ما يظهر عند التكبير العالي تأخرًا وتجاوزًا.
التتبع على القناة الحرارية كما على المرئية
وفي الحمولات متعددة المستشعرات مثل OP-125A و LX-9Bيعمل الكشف والتتبع على القناتين المرئية والحرارية سواء. وهذا أبعد أثرًا مما يوحي به سطر في قائمة الميزات، لأن القناتين تُخفقان في ظرفين متعاكسين.
فالتتبع الحراري يتفوق ليلًا حين يخذل التباين المرئي: إذ يكون هدف دافئ أمام أرض باردة هدفًا عالي التباين في LWIR ولا شيء تقريبًا في صورة starlight. وعلى العكس، قد يكون هدف على إسفلت سخّنته الشمس بعد الظهر غير مرئي حراريًا بينما يظل واضحًا تمامًا في القناة المرئية. والمتتبِّع القادر على العمل على أي منهما يتيح للمشغّل اختيار القناة التي تحمل الإشارة في تلك اللحظة.
ولكي تبدّل الحمولة بنظافة، يجب أن تكون القناتان متطابقتين — فالمربع المرسوم على البث الحراري عليه أن يقع على الجسم نفسه في المرئي. وهذا ما وُجد boresight alignment ليضمنه، ولهذا تكون أوضاع العرض ثنائية القناة والتتبع قدرتين وثيقتي الصلة.
Honest Limits
أما الحشود الكثيفة وتقاطع الأهداف والحجب الطويل وتغيرات المقياس المتطرفة فما زالت تكسر القفل. ولكلٍّ منها بصمة مميزة متى رأيتها مرات قليلة.
Dense crowds تمنح المتتبِّع مرشحين متشابهين كثيرين، وسينتقي الخطأ في النهاية — عادةً في اللحظة التي يتجاوز فيها شخصان أحدهما الآخر. Crossings هي الإخفاق الكلاسيكي: يتقاطع هدفان، فيرحل القفل مع الهدف الذي فضّله نموذج المظهر. Long occlusions يستنفد نافذة إعادة الاستحواذ؛ فالحجب القصير خلف شجرة لا بأس به، أما ثلاثون ثانية خلف مبنى فغالبًا لا. تغيرات المقياس المتطرفة — هبوط سريع، أو هدف يركض مبتعدًا في خط مستقيم — تُخرج الهدف من نافذة الحجم التي يعمل ضمنها الكاشف.
والمشغّلون الجيدون يعاملون الذكاء الاصطناعي بوصفه مخفّفًا لعبء العمل لا نظامًا مستقلًا. والانضباط العملي أن تظل تراقب البث المتتبَّع بدل الوثوق به، وأن تعيد تثبيت القفل عن قصد بعد أي حدث ربما بدّل الهدف. وفي سياق إنفاذ القانون خاصة، يكون المسار الذي انتقل صامتًا إلى الشخص الخطأ أسوأ من غياب المسار أصلًا — انظر الطائرات الحرارية في إنفاذ القانون.
التتبع في جهة الحمولة يتفوق على التتبع في جهة التطبيق من حيث التأخير. فالتتبع المحسوب في تطبيق أرضي يعمل على إطار مضغوط ومُرسَل ومفكوك الترميز، ثم يرسل التصحيحات صعودًا عبر الوصلة. وكل مرحلة من هذه تضيف تأخيرًا إلى حلقة تحكم تحاول إمساك هدف عند تكبير عالٍ.
ما لا يمنحك إياه التتبع
والقفل ليس إحداثية. فالمسارات تُركَّب فوق البث المسجَّل، أما تحويل «الكاميرا موجّهة إلى هذا الجسم» إلى «الجسم عند هذه الإحداثيات» فيستلزم قرن زوايا المنصة ببيانات الطائرة، ولدقة حقيقية قياسًا بمقياس المدى — كما يبيّن دليل مقياس المدى الليزري and the ميزانية خطأ تحديد الموقع set out.
كما أن الكشف ليس تعرّفًا. فمربع مكتوب عليه «شخص» يعني أن الشبكة صنّفت شكلًا على أنه بشري بثقة ما؛ ولا يعني أن هذا الشخص هو هدفك. و DRI framework تنطبق دون تغيير — فعدد البكسلات الذي يدعم الكشف نحو ربع ما يدعم التعرّف، ولا يغيّر أي استدلال هذه الحسبة.
كما أنه لا يلغي الحاجة إلى مشغّل كفء. وما يلغيه هو المشغّل الثاني: ذاك الذي كان يقود الكاميرا بينما يفكر الأول في الحادث. وهذا مكسب حقيقي وكبير، ويستحق وصفًا دقيقًا لا وصفه بالاستقلالية.
قراءات ذات صلة
- بنية استدلال الذكاء الاصطناعي على المتن: مثلث الحوسبة والزمن والطاقة
- دمج مستشعرات EO/IR وتطابق محاور الرؤية
- ميزانية خطأ تحديد موقع الهدف
- شرح مسافات DRI
- الطائرات الحرارية في إنفاذ القانون
- الصورة داخل الصورة والدمج والعرض المقسوم: أوضاع العرض ثنائية القناة
- لماذا يستحق مقياس المدى الليزري مكانًا على حمولتك
- زمن تأخير الفيديو في منظومات حمولات الطائرات المسيّرة
- OP-90A — حمولة متعددة المستشعرات مع تتبّع بالذكاء الاصطناعي
- OP-125A — تقريب 30x مع تتبّع بالذكاء الاصطناعي
- LX-9B — حمولة متعددة المستشعرات مع تتبّع بالذكاء الاصطناعي
- طائرات مسيّرة لمراقبة الحدود والمحيط
FAQ
هل يعمل التتبع بالذكاء الاصطناعي على القناة الحرارية؟
نعم. ففي الحمولات متعددة المستشعرات مثل OP-125A وLX-9B يعمل الكشف والتتبع على القناتين المرئية والحرارية سواء، ويتفوق التتبع الحراري ليلًا حين يخذل التباين المرئي. والقناتان تُخفقان في ظرفين متعاكسين — فهدف غير مرئي حراريًا على إسفلت مسخَّن قد يكون واضحًا في المرئي، والعكس بعد حلول الظلام — ولذا فالقدرة على التتبع على أيهما ميزة تشغيلية حقيقية لا سطر في المواصفات.
هل تُسجَّل بيانات التتبع؟
المسارات تُركَّب فوق البث المسجَّل، فيظهر المربع وتاريخه في إعادة التشغيل. أما إخراج الإحداثيات فمسألة أخرى: إذ يتوقف على قرن زوايا المنصة ببيانات الطائرة، ولدقة مفيدة على قياس بمقياس مدى ليزري. فالمسار وحده يخبرك أين كانت الكاميرا موجَّهة لا أين كان الجسم — وهذان ادعاءان مختلفان، ولا يدخل التقرير منهما إلا الثاني.
لماذا يسقط القفل أحيانًا حين أقترب؟
لأن المتتبِّع يعمل ضمن نافذة محددة لحجم الجسم — والنطاق المنشور من 16×16 إلى 128×128 بكسل. فالهدف الذي يملأ معظم الإطار من مسافة قريبة يتجاوز الحد الأعلى كما يهبط البعيد دون الحد الأدنى. وتغيّر المقياس السريع أثناء الهبوط هو المحفّز الشائع. وإعادة تثبيت القفل عند المسافة الجديدة هو العلاج المعتاد، ويجدر توقعه لا معاملته كعطل.
أسئلة حول التقنية؟ تحدّث إلى مهندسينا — نردّ خلال يومَي عمل.