

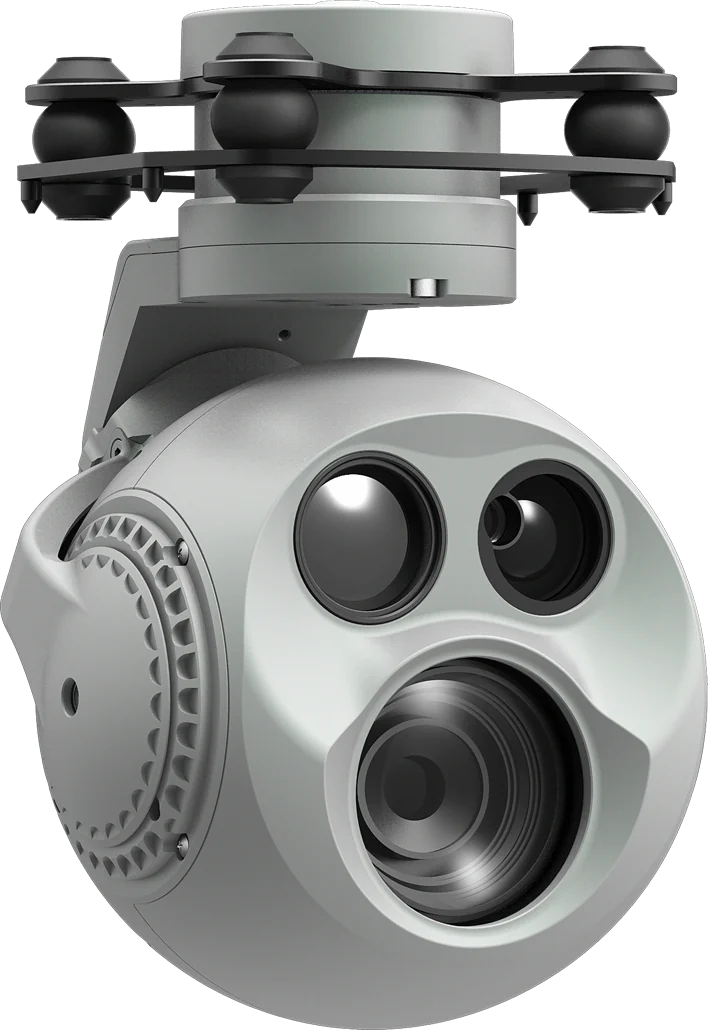
Le suivi par IA sur une charge utile moderne fait deux métiers : il trouve les cibles — détection de personnes et de véhicules, tracées en cadres dans le flux — et il les tient, en orientant automatiquement la nacelle pendant que l’aéronef se déplace. Ensemble, ils transforment une tâche à deux opérateurs en tâche à un seul.
- 16×16 pxObjet suivable minimal
- <40 msDélai d’identification d’objet
- ±32 pxVitesse de suivi par champ
- OnboardOù tourne l’inférence
Points clés
- La détection est le guetteur automatique : des réseaux embarqués classent personnes et véhicules en temps réel et signalent ce qu’un opérateur balayant une scène large manquerait.
- Le suivi est le cadreur automatique : une fois verrouillée, la nacelle tient la cible à travers les repositionnements de l’aéronef, les mouvements de la cible et de brèves occultations.
- La taille minimale d’objet publiée est de 16×16 pixels — ce qui lie directement la portée de suivi à l’objectif et à la résolution.
- Foules denses, croisements de cibles, occultations longues et changements d’échelle extrêmes cassent encore les verrouillages. Traitez l’IA comme un réducteur de charge de travail, pas comme un système autonome.
Sur cette page
Détection : le guetteur automatique
Des réseaux de neurones embarqués classent personnes et véhicules en temps réel, traçant des cadres sur le flux au fil de l’eau. L’intérêt n’est pas que le réseau voie mieux qu’un humain — ce n’est pas le cas — mais qu’il ne cesse jamais de regarder. Un opérateur qui balaie une scène large en altitude dispose d’un budget d’attention qui se dégrade sur une longue mission, et les cibles manquées sont précisément les petites, les lentes, les banales.
C’est l’épine dorsale de l’automatisation des patrouilles sur des charges utiles comme la OP-80A et OP-90A. Dans un motif périmétrique ou de corridor, l’aéronef suit une route prévisible pendant que le détecteur surveille tout ce qui entre dans le champ, et l’opérateur réagit à des signalements au lieu de fixer l’écran en continu.
Faire tourner l’inférence sur la charge utile plutôt que dans une application au sol compte plus qu’il n’y paraît. La détection embarquée voit des images pleine résolution avant compression et transmission, et elle continue de fonctionner quand la liaison se dégrade. Architecture d’inférence IA embarquée traite du triangle calcul, latence et consommation qui décide de ce qui tient dans une nacelle.
Suivi : le cadreur automatique
Une fois verrouillée — généralement en cliquant sur la cible dans le flux — la nacelle la garde centrée à travers les repositionnements de l’aéronef, les mouvements de la cible et de brèves occultations, avec une logique de réacquisition pour le moment où le sujet réapparaît. L’opérateur cesse de piloter la caméra et commence à réfléchir à l’intervention : c’est là le gain de productivité réel.
Les valeurs publiées montrent avec quoi le traqueur travaille sur toute la gamme.
| Charge utile | Object size | Identification delay | Tracking speed |
|---|---|---|---|
| MV-2M | 16×16 to 128×128 px | <40 ms | ±32 px / champ |
| MV-2P | 16×16 to 128×128 px | <40 ms | ±32 px / champ |
| OP-80A | 16×16 to 128×128 px | <40 ms | ±32 px / champ |
| OP-80U | 16×16 to 128×128 px | <40 ms | ±32 px / champ |
| OP-90A | 16×16 to 128×128 px | <40 ms | ±32 px / champ |
| LX-6U | 16×16 to 128×128 px | <40 ms | ±32 px / champ |
| OP-125A | — | — | >24 px / image |
| LX-9B | — | — | >24 px / image |
Deux chiffres méritent attention. La 16×16 pixel minimum signifie que la portée de suivi est fonction de l’objectif et de la résolution du capteur, non du traqueur : une cible plus petite que cela dans le champ ne peut pas être verrouillée, si évidente qu’elle vous paraisse. La 128×128 maximum est l’autre extrémité — un sujet qui remplit une grande part du champ à courte distance peut aussi sortir de la fenêtre, ce qui explique que des verrouillages lâchent parfois en se rapprochant plutôt qu’en s’éloignant.
The <40 ms identification delay est ce qui rend la boucle immédiate. Beaucoup plus lent et la nacelle court après l’endroit où la cible était, ce qui se voit à fort zoom comme du retard et du dépassement.
Suivi sur le thermique autant que sur le visible
Sur des charges utiles multi-capteurs comme la OP-125A et LX-9B, détection et suivi tournent aussi bien sur le flux visible que thermique. C’est plus lourd de conséquences qu’une ligne de liste de fonctions ne le suggère, car les deux voies échouent dans des conditions opposées.
Le suivi thermique excelle la nuit, quand le contraste visible fait défaut : un sujet chaud sur un sol froid est une cible très contrastée en LWIR et presque rien sur une image bas niveau de lumière. À l’inverse, un sujet sur de l’asphalte chauffé par le soleil l’après-midi peut être thermiquement invisible tout en restant parfaitement évident sur la voie visible. Un traqueur capable de tourner sur l’une ou l’autre laisse l’opérateur choisir celle qui porte le signal à cet instant.
Pour que la charge utile bascule proprement, les deux voies doivent être alignées : un cadre tracé sur le flux thermique doit tomber sur le même objet dans le visible. C’est ce que boresight alignment garantit, et c’est pourquoi les modes d’affichage bicanal et le suivi sont des capacités étroitement liées.
Honest Limits
Foules denses, croisements de cibles, occultations longues et changements d’échelle extrêmes cassent encore les verrouillages. Chacun a une signature reconnaissable une fois qu’on l’a vue quelques fois.
Dense crowds donnent au traqueur de nombreux candidats semblables, et il finira par prendre le mauvais — généralement au moment où deux personnes se croisent. Crossings sont l’échec classique : deux sujets se croisent, et le verrouillage repart avec celui que le modèle d’apparence a préféré. Long occlusions épuisent la fenêtre de réacquisition ; brèves derrière un arbre, aucun problème ; trente secondes derrière un bâtiment, généralement si. Les changements d’échelle extrêmes — une descente rapide, ou un sujet qui court droit à l’opposé — font sortir la cible de la fenêtre de taille dans laquelle le détecteur opère.
Les bons opérateurs traitent l’IA comme un réducteur de charge de travail, non comme un système autonome. La discipline pratique consiste à continuer de regarder le flux suivi plutôt qu’à lui faire confiance, et à rétablir délibérément le verrouillage après tout événement susceptible d’avoir échangé le sujet. En contexte policier surtout, une piste qui est passée silencieusement sur la mauvaise personne est pire que pas de piste du tout — voir les drones thermiques dans la police.
Le suivi côté charge utile bat le suivi côté application sur la latence. Un suivi calculé dans une application au sol travaille sur une image compressée, transmise puis décodée, et renvoie les corrections vers le haut de la liaison. Chacune de ces étapes ajoute du délai à une boucle de commande qui essaie de tenir une cible à fort zoom.
Ce que le suivi ne vous donne pas
A lock is not a coordinate. Tracks overlay the recorded stream, but converting « the camera is pointed at this object » into « the object is at these coordinates » requires pairing the gimbal angles with aircraft telemetry and, for real precision, a rangefinder measurement — as le guide du télémètre laser and the budget d’erreur de géolocalisation set out.
Nor is a detection an identification. A box labelled « person » means the network classified a shape as human at some confidence; it does not mean the person is your subject. The DRI framework s’applique sans changement : le nombre de pixels qui supporte une détection est environ le quart de celui qui supporte une identification, et aucune inférence ne change cette arithmétique.
Et cela ne supprime pas le besoin d’un opérateur compétent. Ce que cela supprime, c’est le second opérateur : celui qui pilotait la caméra pendant que le premier réfléchissait à l’intervention. C’est un gain réel et substantiel, et il mérite d’être décrit avec exactitude plutôt que comme de l’autonomie.
À lire aussi
- Architecture d'inférence IA embarquée : le triangle calcul, latence et consommation
- Fusion de capteurs EO/IR et harmonisation
- Budget d'erreur de géolocalisation de cible
- Portées DRI expliquées
- Les drones thermiques dans la police
- Incrustation, fusion et vue partagée : modes d’affichage bicanal
- Pourquoi ajouter un télémètre laser à votre drone
- Latence vidéo dans les systèmes de charge utile de drone
- OP-90A — module multicapteur avec suivi par IA
- OP-125A — zoom 30x avec suivi par IA
- LX-9B — module multicapteur avec suivi par IA
- Drones de surveillance de frontière et de périmètre
FAQ
Le suivi par IA fonctionne-t-il sur la voie thermique ?
Oui. Sur des charges utiles multi-capteurs comme l’OP-125A et la LX-9B, détection et suivi tournent aussi bien sur le flux visible que thermique, et le suivi thermique excelle la nuit quand le contraste visible fait défaut. Les deux voies échouent dans des conditions opposées — un sujet invisible en thermique sur de l’asphalte chauffé peut être évident en visible, et l’inverse après la tombée du jour — si bien que pouvoir suivre sur l’une ou l’autre est un avantage opérationnel réel, pas une ligne de spécification.
Les données de suivi sont-elles enregistrées ?
Les pistes se superposent au flux enregistré : le cadre et son historique sont donc visibles en relecture. La sortie de coordonnées est une autre affaire : elle dépend de l’association des angles de nacelle à la télémétrie de l’aéronef et, pour une précision utile, d’une mesure au télémètre laser. Une piste seule vous dit où pointait la caméra, pas où se trouvait l’objet — ce sont deux affirmations différentes, et seule la seconde a sa place dans un rapport.
Pourquoi le verrouillage lâche-t-il parfois quand je me rapproche ?
Parce que le traqueur opère dans une fenêtre de taille d’objet définie — la plage publiée va de 16×16 à 128×128 pixels. Un sujet qui remplit une grande part du champ à courte distance dépasse la borne haute, tout comme un sujet lointain passe sous la borne basse. Le changement d’échelle rapide pendant une descente en est le déclencheur courant. Rétablir le verrouillage à la nouvelle distance est le remède normal, et il vaut mieux s’y attendre que le traiter comme une panne.
Des questions sur la technologie ? Parlez à nos ingénieurs — nous répondons sous 2 jours ouvrés.