

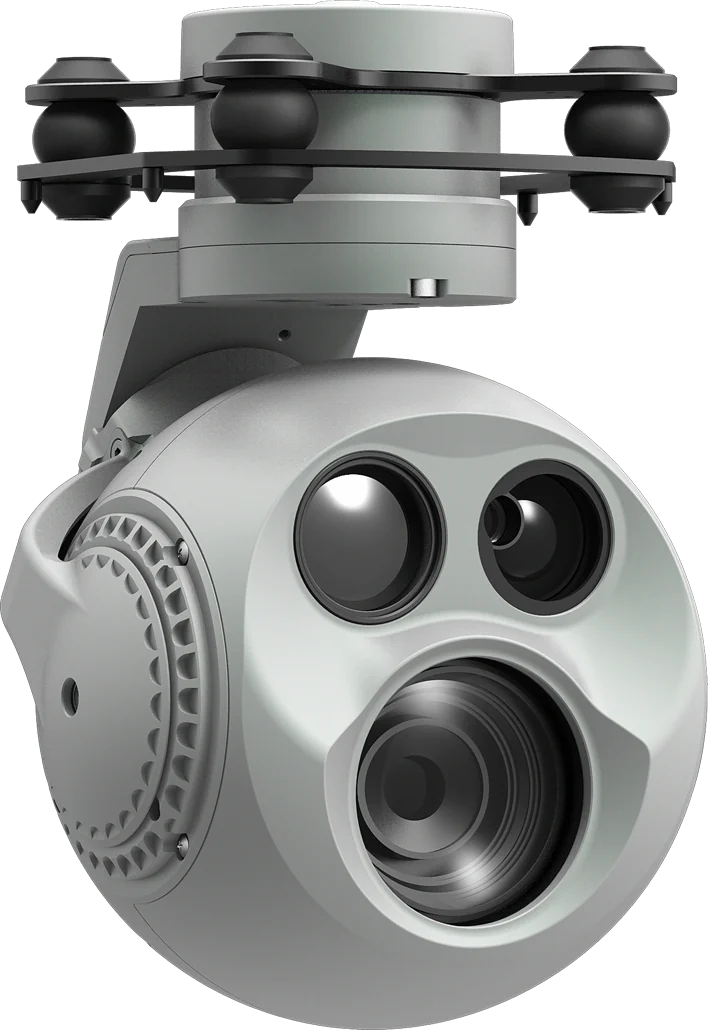
ИИ-сопровождение на современной нагрузке выполняет две работы: находит цели — обнаружение людей и техники с отрисовкой рамок в потоке — и удерживает их, автоматически доворачивая подвес, пока аппарат перемещается. Вместе это превращает задачу для двух операторов в задачу для одного.
- 16×16 pxМинимальный сопровождаемый объект
- <40 msЗадержка опознавания объекта
- ±32 pxСкорость сопровождения по полю
- На бортуГде выполняется вывод
Ключевые выводы
- Обнаружение — это автоматический наблюдатель: бортовые сети классифицируют людей и технику в реальном времени и помечают то, что оператор, просматривающий широкую сцену, пропустил бы.
- Сопровождение — это автоматический оператор камеры: после захвата подвес удерживает цель при перемещениях аппарата, движении цели и кратких перекрытиях.
- Опубликованный минимальный размер объекта — 16×16 пикселей, что напрямую связывает дальность сопровождения с объективом и разрешением.
- Плотные толпы, пересечения целей, длительные перекрытия и резкие изменения масштаба по-прежнему срывают захват. Относитесь к ИИ как к средству снижения нагрузки, а не как к автономной системе.
На этой странице
Обнаружение: автоматический наблюдатель
Бортовые нейросети классифицируют людей и технику в реальном времени, попутно рисуя рамки в потоке. Ценность не в том, что сеть видит лучше человека — она не видит, — а в том, что она никогда не перестаёт смотреть. У человека, просматривающего широкую сцену с высоты, бюджет внимания истощается за долгую задачу, и пропускаются ровно те цели, что мелкие, медленные и ничем не примечательные.
Это основа автоматизации патрулирования на нагрузках вроде OP-80A и OP-90A. В периметровом или коридорном шаблоне аппарат летит предсказуемым маршрутом, детектор наблюдает за всем, что в кадре, а оператор реагирует на метки, а не смотрит непрерывно.
То, что вывод выполняется на нагрузке, а не в наземном приложении, значит больше, чем кажется. Бортовое обнаружение видит кадры в полном разрешении до сжатия и передачи и продолжает работать при деградации канала. Архитектура бортового ИИ-вывода разбирает треугольник «вычисления — задержка — питание», который решает, что поместится в модуль.
Сопровождение: автоматический оператор камеры
После захвата — обычно кликом по цели в потоке — подвес держит её в центре при перемещениях аппарата, движении цели и кратких перекрытиях, с логикой повторного захвата на случай, когда объект появится снова. Оператор перестаёт управлять камерой и начинает думать о происшествии, и это и есть настоящий прирост производительности.
Опубликованные цифры показывают, с чем работает трекер по всей линейке.
| Нагрузка | Размер объекта | Задержка идентификации | Отслеживание скорости |
|---|---|---|---|
| MV-2M | От 16×16 до 128×128 пикселей | <40 ms | ±32 пикс / поле |
| MV-2P | От 16×16 до 128×128 пикселей | <40 ms | ±32 пикс / поле |
| OP-80A | От 16×16 до 128×128 пикселей | <40 ms | ±32 пикс / поле |
| OP-80U | От 16×16 до 128×128 пикселей | <40 ms | ±32 пикс / поле |
| OP-90A | От 16×16 до 128×128 пикселей | <40 ms | ±32 пикс / поле |
| LX-6U | От 16×16 до 128×128 пикселей | <40 ms | ±32 пикс / поле |
| OP-125A | — | — | >24 пикс / кадр |
| LX-9B | — | — | >24 пикс / кадр |
Два числа заслуживают внимания. Минимум 16×16 пикселей. означает, что дальность сопровождения является функцией объектива и разрешения матрицы, а не трекера: цель меньше этого размера в кадре захватить нельзя, как бы очевидно она ни выглядела для вас. 128×128 maximum — другой конец: объект, заполняющий бо́льшую часть кадра вблизи, тоже может выйти за окно, и поэтому захват иногда срывается при сближении, а не при удалении.
Данный Задержка идентификации <40 мс — то, что делает контур ощутимо мгновенным. Заметно медленнее — и подвес гонится за тем, где цель была, что на большом зуме видно как запаздывание и перерегулирование.
Сопровождение и по тепловому каналу, и по видимому
На многосенсорных нагрузках вроде OP-125A и LX-9Bобнаружение и сопровождение работают и по видимому, и по тепловому каналу. Это важнее, чем можно решить по строке в списке функций, потому что эти два канала отказывают при противоположных условиях.
Тепловое сопровождение превосходно ночью, когда отказывает контраст в видимом диапазоне: тёплый объект на прохладной земле — высококонтрастная цель в LWIR и почти ничто на изображении starlight. И наоборот, объект на прогретом солнцем асфальте днём может быть термически невидим, оставаясь совершенно очевидным в видимом канале. Трекер, способный работать на любом из каналов, позволяет оператору выбрать тот, где сейчас есть сигнал.
Чтобы нагрузка переключалась чисто, каналы должны быть совмещены: рамка, нарисованная на тепловом потоке, обязана попасть в тот же объект на видимом. Именно это гарантирует выравнивание визирования , и поэтому двухканальные режимы отображения и сопровождение являются тесно связанными возможностями.
Честные пределы
Плотные толпы, пересечения целей, длительные перекрытия и резкие изменения масштаба по-прежнему срывают захват. У каждого есть характерная сигнатура, стоит увидеть её пару раз.
Плотные толпы дают трекеру множество похожих кандидатов, и он рано или поздно выберет не того — обычно ровно в момент, когда двое расходятся. Переправы — классический отказ: два объекта пересекаются, и захват уходит с тем, кого предпочла модель внешнего вида. Длинные окклюзии исчерпывают окно повторного захвата; кратковременные за деревом ничего не значат, тридцать секунд за зданием — как правило, значат. Резкие изменения масштаба — быстрое снижение или объект, убегающий прямо от камеры, — выводят цель за пределы размерного окна, в котором работает детектор.
Хорошие операторы относятся к ИИ как к средству снижения нагрузки, а не как к автономной системе. Практическая дисциплина в том, чтобы продолжать смотреть на сопровождаемый поток, а не доверять ему, и сознательно восстанавливать захват после любого события, которое могло подменить объект. Особенно в правоохранительном контексте трек, молча перешедший не на того человека, хуже, чем отсутствие трека, — см. тепловизионные дроны в правоохранительной деятельности.
Сопровождение на стороне нагрузки бьёт сопровождение на стороне приложения по задержке. Сопровождение, вычисляемое в наземном приложении, работает по сжатому, переданному и декодированному кадру и отправляет поправки обратно вверх по каналу. Каждый из этих этапов добавляет задержку в контур управления, который пытается удержать цель на большом зуме.
Чего сопровождение вам не даёт
A lock is not a coordinate. Tracks overlay the recorded stream, but converting «the camera is pointed at this object» into «the object is at these coordinates» requires pairing the gimbal angles with aircraft telemetry and, for real precision, a rangefinder measurement — as руководство по лазерному дальномеру и бюджет ошибок геопривязки выдвинулся.
Nor is a detection an identification. A box labelled «person» means the network classified a shape as human at some confidence; it does not mean the person is your subject. The Структура DRI применяется без изменений: число пикселей, поддерживающее обнаружение, примерно вчетверо меньше того, что поддерживает опознавание, и никакой вывод эту арифметику не меняет.
И это не снимает необходимости в грамотном операторе. Что это снимает — так это второго оператора: того, кто раньше управлял камерой, пока первый думал о происшествии. Это настоящий и существенный выигрыш, и его стоит описывать точно, а не как автономность.
Читайте также
- Архитектура бортового ИИ-вывода: треугольник вычислений, задержки и энергопотребления
- Слияние данных EO/IR и выравнивание соосности
- Бюджет ошибки геолокации цели
- Дальности DRI простым языком
- Тепловизионные дроны в правоохранительной деятельности
- PiP, слияние и раздельный вид: двухканальные режимы отображения
- Зачем лазерный дальномер на нагрузке БПЛА | UAVThermal
- Задержка видео в системах нагрузок БПЛА
- OP-90A — мультисенсорная нагрузка с ИИ-трекингом
- OP-125A — 30x зум с ИИ-трекингом
- LX-9B — мультисенсорная нагрузка с ИИ-трекингом
- Дроны для охраны границ и периметра
FAQ
Работает ли ИИ-сопровождение по тепловому каналу?
Да. На многосенсорных нагрузках вроде OP-125A и LX-9B обнаружение и сопровождение работают и по видимому, и по тепловому каналу, а тепловое сопровождение превосходно ночью, когда отказывает контраст в видимом диапазоне. Эти два канала отказывают при противоположных условиях — объект, невидимый на прогретом солнцем асфальте в тепловом канале, может быть очевиден в видимом, и наоборот после наступления темноты, — поэтому возможность сопровождать по любому из них является настоящим оперативным преимуществом, а не строкой в спецификации.
Записываются ли данные сопровождения?
Треки накладываются на записанный поток, поэтому рамка и её история видны при воспроизведении. Вывод координат — отдельный вопрос: он зависит от соединения углов подвеса с телеметрией аппарата и, для полезной точности, от замера лазерным дальномером. Один лишь трек говорит, куда была направлена камера, а не где находился объект, — это разные утверждения, и в отчёт входит только второе.
Почему захват иногда срывается при сближении?
Потому что трекер работает в заданном окне размеров объекта — опубликованный диапазон 16×16…128×128 пикселей. Объект, заполняющий бо́льшую часть кадра вблизи, выходит за верхнюю границу так же, как далёкий проваливается ниже нижней. Быстрое изменение масштаба при снижении — типичный триггер. Восстановление захвата на новой дистанции является нормальным решением, и этого стоит ожидать, а не считать неисправностью.
Вопросы по технологии? Напишите нашим инженерам — отвечаем в течение 2 рабочих дней.