

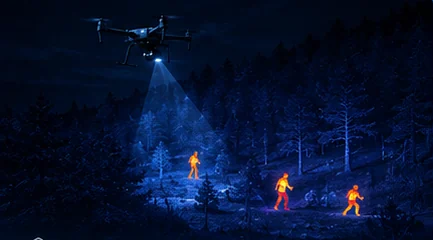
When a spec sheet says „detects a person at 1,000 m“, it means one thing only: at that range the target occupies enough pixels to notice something is there. Recognising it as a human happens at roughly half that distance, and identifying details at roughly a quarter.
- 2xBenötigte Pixel je DRI-Stufe
- 2 standardsEN 62676-4 and Johnson
- ~12xAbstand zwischen den beiden Standards
- 30–50%Praktischer Planungsspielraum
Kernaussagen
- Jede DRI-Stufe braucht ungefähr doppelt so viele Pixel auf dem Ziel wie die vorige – darin besteht das ganze Modell.
- Zwei Standards sind im Umlauf und unterscheiden sich etwa um eine Größenordnung. EN 62676-4:2015 ist konservativ; Werte nach Johnson-Kriterium sind deutlich größer.
- Anbieter nennen die Detektion, weil sie die größte Zahl ist. Ein ehrlicher Vergleich verlangt dieselbe Zielgröße, dasselbe Kriterium und die angegebene Optik- und Kernkonfiguration.
- Planen Sie Suchflüge nach der Erkennungsreichweite, nicht nach der Detektion, und rechnen Sie 30–50 % Reserve auf Laborwerte für reales Wetter.
Auf dieser Seite
Die drei Schwellen
Detection: etwas Warmes ist vorhanden. Recognition: es ist ein Mensch, kein Reh. Identification: Haltung, mitgeführte Gegenstände, individuelle Merkmale. Jede Stufe braucht ungefähr doppelt so viele Pixel auf dem Ziel wie die vorige – das ist das Johnson-Kriterium, und deshalb liegen die drei Zahlen eines Datenblatts in einem sauberen 4:2:1-Verhältnis.
Dieses Verhältnis lohnt sich zu merken, denn damit lässt sich jede Angabe sofort auf Plausibilität prüfen. Nennt ein Anbieter Detektions- und Identifikationsreichweiten, die nicht ungefähr um den Faktor vier auseinanderliegen, wird entweder ein anderer Standard, ein anderes Ziel verwendet – oder die Zahlen stammen nicht aus derselben Messung.
Die zugrunde liegende Größe sind Pixel auf dem Ziel, abhängig von der physischen Zielgröße, der Entfernung, der Brennweite und dem Pixelpitch des Detektors. Nichts daran ist wärmebildspezifisch – von NETD zu DRI zeigt, wie die Rechnung tatsächlich durchgeführt wird.
Zwei Standards, eine Größenordnung auseinander
Das ist das Wichtigste, bevor man Datenblätter vergleicht, und hier entsteht die meiste Verwirrung. Zwei Standards sind gebräuchlich und liefern keine ähnlichen Zahlen.
EN 62676-4:2015 stammt aus der Videoüberwachung und ist bewusst konservativ – sie fragt, was ein Betreiber mit dem Bild zuverlässig tun kann. Das Johnson-Kriterium ist das ältere, militärisch abgeleitete Modell und liefert für dieselbe Hardware etwa eine Größenordnung größere Werte. Keines ist falsch. Sie beantworten verschiedene Fragen, und ein Datenblatt, das nur eines davon ohne Nennung angibt, ist mit nichts vergleichbar.
| Nutzlast | EN 62676-4 detection (person) | EN 62676-4 identification (person) | Johnson-Detektion (Person) | Johnson-Identifikation (Person) |
|---|---|---|---|---|
| MV-2M | 175 m | 35 m | 2,069 m | 517 m |
| MV-2P | 175 m | 35 m | 2,069 m | 517 m |
| OP-80A | 709 m | 142 m | 8,103 m | 2,026 m |
| OP-90A | 709 m | 142 m | 8,103 m | 2,026 m |
| OP-80N | 927 m | 185 m | 10,586 m | 2,647 m |
| OP-80P | 1,449 m | 290 m | 16,552 m | 4,138 m |
| OP-90P | 1,651 m | 330 m | 18,862 m | 4,716 m |
| OP-80U | 1,854 m | 371 m | 21,172 m | 5,293 m |
| LX-6N | 2,213 m | 443 m | 25,276 m | 6,319 m |
| OP-125A | 3,283 m | 657 m | 37,500 m | 9,375 m |
| LX-9B | 3,283 m | 657 m | 37,500 m | 9,375 m |
| LX-6U | 5,229 m | 1,046 m | 59,724 m | 14,931 m |
Nennen Sie immer, welchen Standard Sie zitieren. An RFP that asks for „1,500 m person detection“ without naming a standard will receive bids that differ by a factor of ten and are all technically responsive. Anforderungen schreiben, die Anbieter nicht austricksen können zeigt, wie sich das schließen lässt.
Eine Bezeichnungsverwirrung, die man kennen sollte
Das Akronym steht für Detektion, Erkennung, Identifikation, doch Herstellerdatenblätter – auch die hinter obiger Tabelle – benennen ihre drei Stufen häufig anders Detection, Identification, Verification. Die mittlere und die letzte Stufe tragen andere Namen, als das Akronym erwarten lässt.
This is not a trick; it reflects the vocabulary of EN 62676-4, which defines its own ladder of operator tasks. But it does mean that „identification“ on one datasheet may sit at the rung you would call „recognition“ on another. When comparing two vendors, compare the definitions rather than the labels, and if the definitions are not printed, ask for them.
Die praktische Angewohnheit: erst die Zahl lesen, dann die Aufgabe, die sie zu stützen behauptet, und das angehängte Wort ignorieren, bis beides geprüft ist.
Warum Anbieter die Detektion nennen
Weil sie die größte Zahl ist. Das ist die ganze Erklärung, und sie ist nicht unehrlich, solange die Bedingungen genannt sind – das Problem entsteht, wenn ein Käufer einen Detektionswert liest und sich eine Identifikationsfähigkeit vorstellt.
Honest comparison requires three things held constant: the same target size — a NATO standard person or vehicle, not an unspecified „target“ — the same criterion, and the stated lens and core configuration. Change any one and the number moves substantially. A 30x zoom optic and a wide lens on the same detector produce completely different DRI figures, which is why quoting DRI without the optical configuration is meaningless.
Die verwandte Verzerrung ist, Fahrzeugwerte anzugeben, wo der Leser Personenwerte annimmt. Ein großes Fahrzeug wird auf derselben Hardware etwa sechs- bis siebenmal so weit detektiert wie eine Person – eine Schlagzeilenzahl kann also technisch korrekt und für eine Suchmission praktisch irrelevant sein. Wie man ein Datenblatt einer Wärmebildnutzlast liest zeigt, wo sich sonst noch Polster verstecken.
DRI auf Einsätze anwenden
Die Suchplanung sollte Höhe und Bahnabstand aus der Erkennungsreichweite ableiten, nicht aus der Detektion. Einen warmen Fleck zu detektieren, den man nicht einordnen kann, beendet keine Suche – es beginnt eine Ablenkung. Bahnen nach dem Detektionswert zu planen ergibt ein Raster, das die Fläche formal abdeckt und praktisch Kontakte erzeugt, die niemand auflösen kann. Suchmuster für Wärmebild-SAR mit Drohnen arbeitet die Geometrie durch.
Im Sicherheitseinsatz ist Identifikation nur auf kurze Distanz anzunehmen. Genau dafür gibt es Zwei-Sensor-Nutzlasten: Das Wärmebild detektiert die Präsenz auf Entfernung, der Zoomkanal identifiziert sie, sobald das Fluggerät herangeflogen ist oder der Betreiber herangezoomt hat. Von einem Wärmebildkanal allein Identifikation auf seiner Detektionsreichweite zu erwarten, ist der häufigste Spezifikationsfehler in Perimeterprogrammen – eine Multisensor-Nutzlast oder mehrere Kameras behandelt diesen Kompromiss.
Für ein durchgerechnetes Beispiel an realer Hardware statt an einem allgemeinen Modell: auf welche Entfernung eine Drohnen-Wärmebildkamera einen Menschen erkennt rechnet die Zahlen über sechs Nutzlasten durch.
Der Spielraum für die Realität
Jeder Wert oben ist eine Laborrechnung aus Optik und Detektorgeometrie. Sie setzt eine klare Atmosphäre voraus, ein Ziel mit brauchbarem thermischem Kontrast zum Hintergrund und einen Betreiber, der auf den richtigen Bildausschnitt schaut.
Die Realität zieht von allen dreien ab. Feuchte, Regen und Nebel dämpfen LWIR, weshalb 30–50 % Reserve auf Laborwerte die übliche Planungsdisziplin sind – was bei Nebel, Regen und Feuchte tatsächlich noch funktioniert beziffert die Bedingungen. Der thermische Kontrast ist der zweite Abzug: Eine Person in kühlem Gras im Morgengrauen ist ein starkes Ziel, dieselbe Person auf sonnenwarmem Asphalt am Nachmittag kann nahezu unsichtbar sein, unabhängig davon, wie viele Pixel auf sie fallen.
Der dritte ist Aufmerksamkeit. Ein Ziel, das die theoretische Mindestpixelzahl belegt, sind ein paar Punkte, die sich langsam durch ein unruhiges Bild bewegen – menschliche Betreiber übersehen so etwas regelmäßig. Genau hier verdient sich KI-Zielverfolgung seinen Platz – nicht indem es weiter sieht, als die Physik erlaubt, sondern indem es nicht ermüdet.
Weiterführend
- Von NETD zu DRI: Wie die Leistung eines Wärmedetektors tatsächlich berechnet wird
- Thermische Infrarotoptik: Germaniumlinsen und f/1.0-Blenden
- Wie weit erkennt eine Drohnen-Wärmebildkamera Personen?
- Brennweite im Wärmebild: weit oder schmal, Reichweite oder Abdeckung
- Wie man ein Datenblatt einer Wärmebildnutzlast liest
- Anforderungen an Wärmebilddrohnen schreiben, die Anbieter nicht austricksen können
- Suchmuster für Wärmebild-SAR mit Drohnen: Raster, Orbit und Kontur
- Eine Multisensor-Nutzlast oder mehrere Kameras?
- OP-125A — 30x zoom multi-sensor pod
- LX-6U — 30x Zoom, höchste veröffentlichte DRI-Werte der Reihe
- MV-2P — 640×512 thermal at 130 g
- Drohnen für Grenz- und Perimeterüberwachung
- Wärmebildnutzlasten für Suche und Rettung
- FLIR Vue TZ20-R: Doppel-Wärmebild-Nutzlasten und die Alternativen
- Multisensor-Nutzlasten: Nutzen Sie wirklich jedes Modul?
FAQ
Ändert das Wetter die DRI-Werte?
Ja. Feuchte, Regen und Nebel dämpfen langwellige Infrarotstrahlung, und in der Praxis werden routinemäßig 30–50 % Reserve auf Laborwerte gerechnet. Der thermische Kontrast zählt ebenso viel wie die Dämpfung: Dieselbe Person ist im Morgengrauen gegen kühles Gras ein starkes Ziel und am Nachmittag gegen sonnenwarmen Asphalt ein schwaches – unabhängig davon, wie viele Pixel auf sie fallen.
Gilt DRI auch für Zoomkameras im sichtbaren Bereich?
Ja – die Pixel-auf-Ziel-Logik gilt identisch, nur der Kontrastmechanismus unterscheidet sich. Eine visuelle Kamera braucht reflektiertes Licht und ausreichenden Szenenkontrast, eine Wärmebildkamera einen Temperaturunterschied. Deshalb ist eine Zwei-Sensor-Nutzlast nicht redundant: Die beiden Kanäle versagen unter verschiedenen Bedingungen, und die DRI-Arithmetik dahinter ist dieselbe.
Welchen Standard sollte ich in einer Spezifikation verwenden?
Name one explicitly, and EN 62676-4:2015 is usually the safer choice because it is conservative and closer to operational reality. The critical point is not which you pick but that you pick: a requirement for „1,500 m person detection“ with no standard named will attract bids that differ by roughly a factor of ten and are all technically responsive. Also specify the target — person, light vehicle or large vehicle — and require the lens and core configuration the figure was calculated for.
Fragen zur Technologie? Sprechen Sie mit unseren Ingenieuren — wir antworten innerhalb von 2 Werktagen.